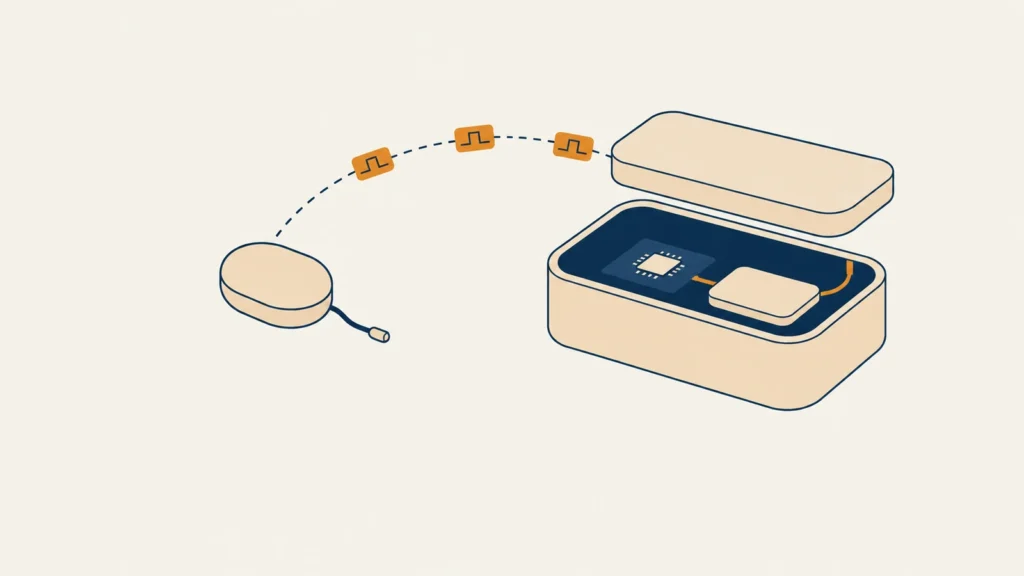
En un controlador vestible para un implante neural la especificación que importa es el jitter, no la latencia. El implante no admite mantenimiento, así que toda función que pueda cambiar pertenece al hub. El Bluetooth estándar no puede estar dentro de un lazo de control de milisegundos, así que la radio transporta patrones de estimulación en lugar de muestras, y el lazo se cierra en el implante contra un reloj sincronizado.
Un sistema de restauración sensorial se divide en dos mitades con vidas útiles muy distintas. El implante se coloca quirúrgicamente y se queda. El hub vestible va sobre el cuerpo, se carga cada noche y puede sustituirse o actualizarse en cualquier momento. Toda decisión de arquitectura en esta clase de dispositivo se deriva de esa asimetría, y las que salen mal salen mal porque un equipo trató las dos mitades como iguales.
El programa descrito aquí fue un controlador vestible que lee datos de marcha en tiempo real y los convierte en patrones de estimulación intraneural, construido sobre un nRF54L15 con Zephyr RTOS, BLE 5.4, una IMU de seis ejes, registro en flash local y carga USB-C con gestión de batería de iones de litio. OVA Solutions se dedica a construir hardware para dispositivos médicos. Nuestros 62 ingenieros han entregado más de 200 dispositivos, y en este programa nuestro alcance abarcó la selección de componentes, la ingeniería de firmware y el prototipado funcional.
Ponga todo en la parte que puede mantener
Los datos reales de longevidad de los estimuladores implantados son más sobrios de lo que sugiere el marketing. Un análisis de Medicare de 2023 sobre 106.462 dispositivos de estimulación medular situó la longevidad mediana proyectada en 8,2 años para los sistemas de pila primaria y en 9,0 años para los recargables, una diferencia mucho menor que la suposición de diseño que hay detrás de los implantes recargables. Los datos de estimulación cerebral profunda de 2025 sitúan la longevidad mediana del generador de impulsos implantable en 75,9 meses, cerca de seis años y medio, con los parámetros de estimulación influyendo fuertemente en el resultado.
Lea eso como una instrucción de ingeniería y no como una estadística de mercado. Todo lo que funciona dentro del cuerpo está en un reloj de varios años que termina en un procedimiento quirúrgico, y todo lo que cambia el consumo del implante mueve esa fecha. Así que el cómputo, el almacenamiento, la conectividad, las actualizaciones de algoritmos y el registro de diagnóstico pertenecen todos al hub vestible. El implante debe ejecutar, no decidir.
Ese principio tiene un corolario práctico al que los equipos suelen resistirse: diseñe el sistema para que el implante nunca necesite una actualización de firmware. Ponga toda la superficie de actualización en el hub y en la aplicación móvil, y trate el firmware del implante como congelado en el momento de la implantación. Para un dispositivo que además se registra en América Latina, el expediente de ese firmware congelado es el mismo que revisan reguladores regionales como COFEPRIS en México o INVIMA en Colombia.
El enlace inalámbrico no puede transportar el lazo de control
La retroalimentación sensorial en lazo cerrado trabaja con objetivos de latencia estrictos. Las bandas de este programa fueron propias, fijadas en los requisitos del proyecto y no tomadas de un consenso publicado: un efecto útil en lazo cerrado por debajo de 10 milisegundos, una retroalimentación que se integra de forma natural con los circuitos motores entre 1 y 5 milisegundos, y una estimulación biomimética en su mejor versión por debajo de 1 milisegundo. Un estudio de 2013 sobre matrices de alta densidad ejecutó estimulación en lazo cerrado con una latencia mínima programable de 400 microsegundos y un jitter inferior a 50 microsegundos.
El Bluetooth Low Energy estándar no puede cumplir esas cifras, y la razón es estructural y no incidental. Las especificaciones del núcleo Bluetooth hasta la 6.1 fijan el intervalo mínimo de conexión en 7,5 milisegundos, y el dispositivo descrito aquí se construyó sobre BLE 5.4. La versión 6.2 del núcleo ha reducido desde entonces ese piso a 375 microsegundos, lo que cambia la aritmética para un programa que empieza hoy y no para este. Un solo salto por una conexión BLE estándar tiene por tanto un piso de 7,5 milisegundos antes de cualquier procesamiento, y una arquitectura ingenua con un nodo sensor inalámbrico que alimenta a un hub que a su vez alimenta a un implante apila dos de esos intervalos y queda por completo fuera de la ventana útil.
La arquitectura que funciona acepta esto en lugar de combatirlo. La IMU está local al hub, cableada, de modo que el salto de sensado cuesta microsegundos y no milisegundos. El enlace inalámbrico al implante transporta patrones de estimulación y actualizaciones de parámetros en lugar de un flujo de muestras, y el implante ejecuta esos patrones localmente contra un reloj sincronizado. El lazo se cierra en el extremo, y la radio transporta el modelo en lugar de la señal.
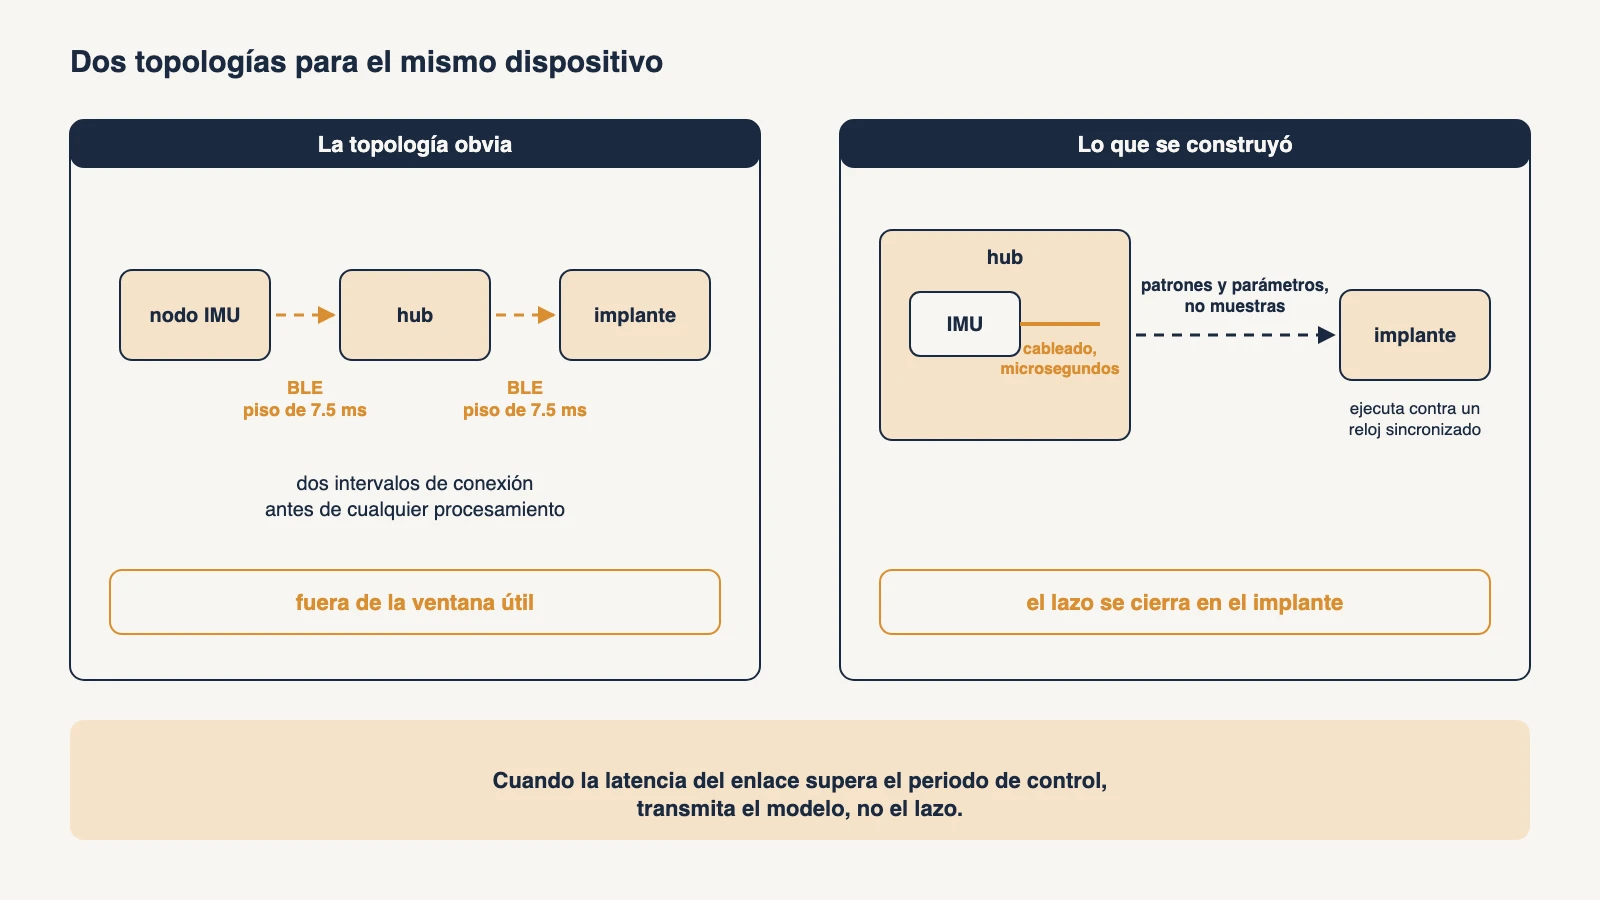
Es una regla generalizable para cualquier sistema distribuido de tiempo real. Cuando la latencia del enlace supera el periodo de control, deje de transmitir el lazo y empiece a transmitir el modelo.
El jitter es más difícil que la latencia y se presupuesta menos
La mayoría de los equipos escribe un presupuesto de latencia. Muy pocos escriben un presupuesto de jitter, y en esta clase de dispositivo el jitter es la especificación más exigente.
La evidencia de por qué está en un experimento cortical en lazo cerrado publicado en 2023 en ratones, donde los animales aprendieron la tarea solo cuando la retroalimentación artificial se desplazaba por la corteza sensorial como un patrón contiguo en el espacio y en el tiempo, y no simplemente entregado en tiempo real. Lo que el sistema nervioso lee es la estructura interna del patrón, y la varianza temporal destruye la estructura de un modo en que un retardo constante no lo hace. Una señal que llega tarde de forma consistente es una señal a la que el cerebro puede adaptarse. Una señal cuya temporización vaga es una señal distinta cada vez.
BLE es comparativamente bueno en latencia media y comparativamente malo en varianza, porque los eventos de conexión, las retransmisiones, las actualizaciones del mapa de canales y la coexistencia en 2,4 GHz introducen dispersión temporal en lugar de retardo constante. Cualquier arquitectura que ponga el salto inalámbrico dentro del lazo perceptivo hereda esa dispersión directamente.
El requisito práctico es un presupuesto de jitter por salto escrito junto al presupuesto de latencia en el momento de la arquitectura, con un plan de medición adjunto. El registro en flash local del hub existe en parte para esto: un presupuesto temporal de tres milisegundos no puede depurarse a través de una aplicación móvil, y no puede depurarse a posteriori sin registros con marca de tiempo capturados en el propio dispositivo.
Optimice la corriente activa, no la corriente de reposo
El diseño de alimentación de los vestibles tiene un reflejo por defecto, que es minimizar la corriente de reposo. En un dispositivo que nunca duerme de verdad, ese reflejo es erróneo, y los datos publicados del silicio lo dejan claro.
Comparando la familia nRF54L con el nRF52840, la corriente activa de CPU ronda los 2,6 mA frente a 3,3 mA, y la corriente de recepción es aproximadamente la mitad. La corriente de transmisión a 0 dBm ronda los 4,8 mA frente a 6,4 mA, aproximadamente una cuarta parte menos. En reposo profundo la parte antigua suele ser mejor: el nRF52840 retiene la RAM con unos 2,35 microamperios frente a 2,9 del nRF54L, y en apagado del sistema se queda en 0,4 frente a 0,7. El nRF54LV10A de Nordic, orientado al sector médico, declara entre un 30 y un 50 por ciento menos de consumo en casos de uso BLE habituales, y gana por un menor tiempo con la radio encendida y un cómputo más rápido, no por un piso más bajo.
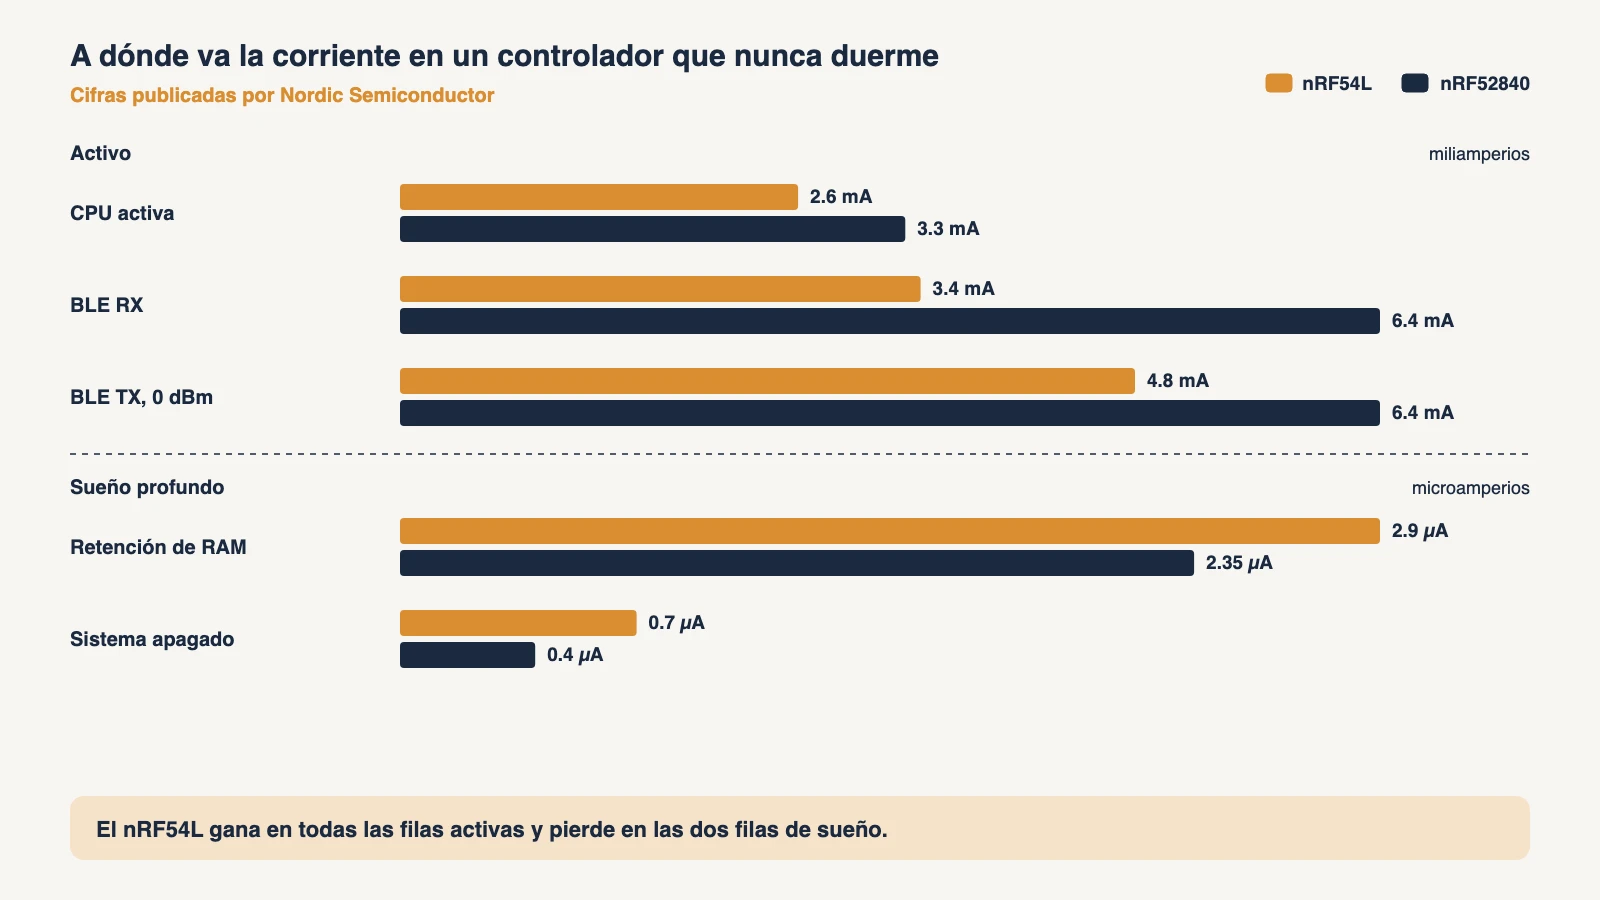
La conclusión para un dispositivo en lazo cerrado de funcionamiento continuo es que la corriente media domina y la cifra de reposo es casi irrelevante. Elija la parte que termina el trabajo más rápido y apaga la radio antes, y evalúela con un ciclo de trabajo realista en lugar de con la cifra de reposo de la hoja de datos.
La versión corta para un director de programa
Trate el implante como no mantenible y traslade al hub todo lo que pueda cambiar, incluida toda la superficie de actualización. Mantenga el salto de sensado cableado y local para que el enlace inalámbrico nunca esté dentro del lazo de control. Envíe patrones y parámetros por radio en lugar de muestras, y cierre el lazo en el extremo contra un reloj sincronizado. Escriba un presupuesto de jitter por salto junto al presupuesto de latencia y adjúntele un plan de medición. Registre la temporización en el dispositivo, porque un presupuesto de escala de milisegundos no es observable desde un teléfono. Seleccione el silicio por la corriente activa con un ciclo de trabajo realista y no por la corriente de reposo.
Este sistema alcanzó el prototipo funcional. Cualesquiera que sean las cifras de rendimiento que un programa de esta categoría acabe publicando, la que merece exigirse es la distribución del jitter por salto, expresada con su cola y no solo con su media, porque determina si el sistema nervioso puede usar la señal en absoluto y es la cifra que con más probabilidad faltará en el informe.
Preguntas frecuentes
¿Por qué el implante nunca debería necesitar una actualización de firmware?
Porque todo lo que funciona dentro del cuerpo está en un reloj de varios años que termina en un procedimiento quirúrgico, y todo lo que cambia el consumo del implante mueve esa fecha. Un análisis de Medicare de 2023 sobre 106.462 dispositivos de estimulación medular situó la longevidad mediana proyectada en 8,2 años para los sistemas de pila primaria y en 9,0 años para los recargables. Ponga toda la superficie de actualización en el hub y en la aplicación móvil, y trate el firmware del implante como congelado en la implantación.
¿Por qué un enlace Bluetooth estándar no puede transportar el lazo de control?
Las especificaciones del núcleo Bluetooth hasta la 6.1 fijan el intervalo mínimo de conexión en 7,5 milisegundos, y este dispositivo se construyó sobre BLE 5.4. Un solo salto tiene por tanto un piso de 7,5 milisegundos antes de cualquier procesamiento, y un nodo sensor inalámbrico que alimenta a un hub que alimenta a un implante apila dos de esos intervalos. La versión 6.2 del núcleo ha reducido desde entonces el piso a 375 microsegundos, lo que cambia la aritmética para un programa que empieza hoy y no para este.
¿Qué significa transmitir el modelo en lugar del lazo?
La IMU está local al hub y cableada, de modo que el salto de sensado cuesta microsegundos y no milisegundos. El enlace inalámbrico al implante transporta patrones de estimulación y actualizaciones de parámetros en lugar de un flujo de muestras, y el implante ejecuta esos patrones localmente contra un reloj sincronizado. La regla se generaliza a cualquier sistema distribuido de tiempo real: cuando la latencia del enlace supera el periodo de control, deje de transmitir el lazo y empiece a transmitir el modelo.
¿Por qué el jitter es más difícil de cumplir que la latencia?
Un experimento cortical en lazo cerrado en ratones publicado en 2023 halló que el aprendizaje ocurría solo cuando la retroalimentación artificial era contigua en el espacio y en el tiempo, no simplemente rápida. El sistema nervioso lee la estructura interna del patrón, y la varianza temporal destruye la estructura de un modo en que un retardo constante no lo hace. A una señal que llega tarde de forma consistente uno puede adaptarse. Una señal cuya temporización vaga es una señal distinta cada vez, y BLE es malo exactamente en esa varianza.
¿Por qué optimizar la corriente activa y no la de reposo en este dispositivo?
El dispositivo nunca duerme de verdad, así que la corriente media domina y la cifra de reposo es casi irrelevante. Frente al nRF52840, la familia nRF54L consume unos 2,6 mA de corriente activa de CPU frente a 3,3 mA y transmite a 0 dBm con unos 4,8 mA frente a 6,4 mA, mientras que en reposo profundo la parte antigua suele ser mejor. Elija la parte que termina el trabajo más rápido y apaga la radio antes, juzgada con un ciclo de trabajo realista.
¿Por qué el hub necesita registro en flash local?
Porque un presupuesto temporal de tres milisegundos no puede depurarse a través de una aplicación móvil, y no puede depurarse a posteriori sin registros con marca de tiempo capturados en el propio dispositivo. La flash local del hub existe en parte para hacer observable la distribución del jitter por salto, con su cola y no solo con su media, porque esa distribución determina si el sistema nervioso puede usar la señal en absoluto.
Fuentes: Análisis de longevidad de la estimulación medular en Medicare, 2023, n=106.462 · Estudio de longevidad del generador de impulsos implantable de DBS, 2025 · Estudio de estimulación en lazo cerrado submilisegundo, 2013 · Experimento de patrones de retroalimentación cortical en ratones, 2023 · Bluetooth SIG, límites del intervalo de conexión · Nordic Semiconductor, cifras de consumo de nRF54L y nRF52840 · Nordic Semiconductor, anuncio del nRF54LV10A
Lisa Voronkova es experta en desarrollo de dispositivos médicos y CEO de OVA Solutions, una firma de I+D de 62 ingenieros que ha entregado más de 200 dispositivos. Es doctora en matemáticas aplicadas y autora de Hardware Bible: Build a Medical Device from Scratch.
Si está desarrollando algo en este ámbito, estaremos encantados de revisarlo con usted. Reserve un hueco en el calendario de Lisa en calendly.com/lisa-voronkova/30min y, si ningún horario le encaja, escriba a lisa@ovasolutions.com.