En un monitor de rodilla vestible basado en sensores inerciales, el error de medición publicado frente a la captura óptica de movimiento va de 4 a 9 grados, y los déficits de marcha que debe detectar tras una artroplastia total de rodilla van de 4,8 a 6,6 grados. La declaración defendible es el cambio en un mismo paciente a lo largo de semanas, no un ángulo absoluto, con una estimación de flexión independiente del rumbo magnético.
Dos conjuntos de cifras publicadas definen el espacio de diseño de un dispositivo vestible que mide el ángulo de la rodilla, y se solapan casi por completo.
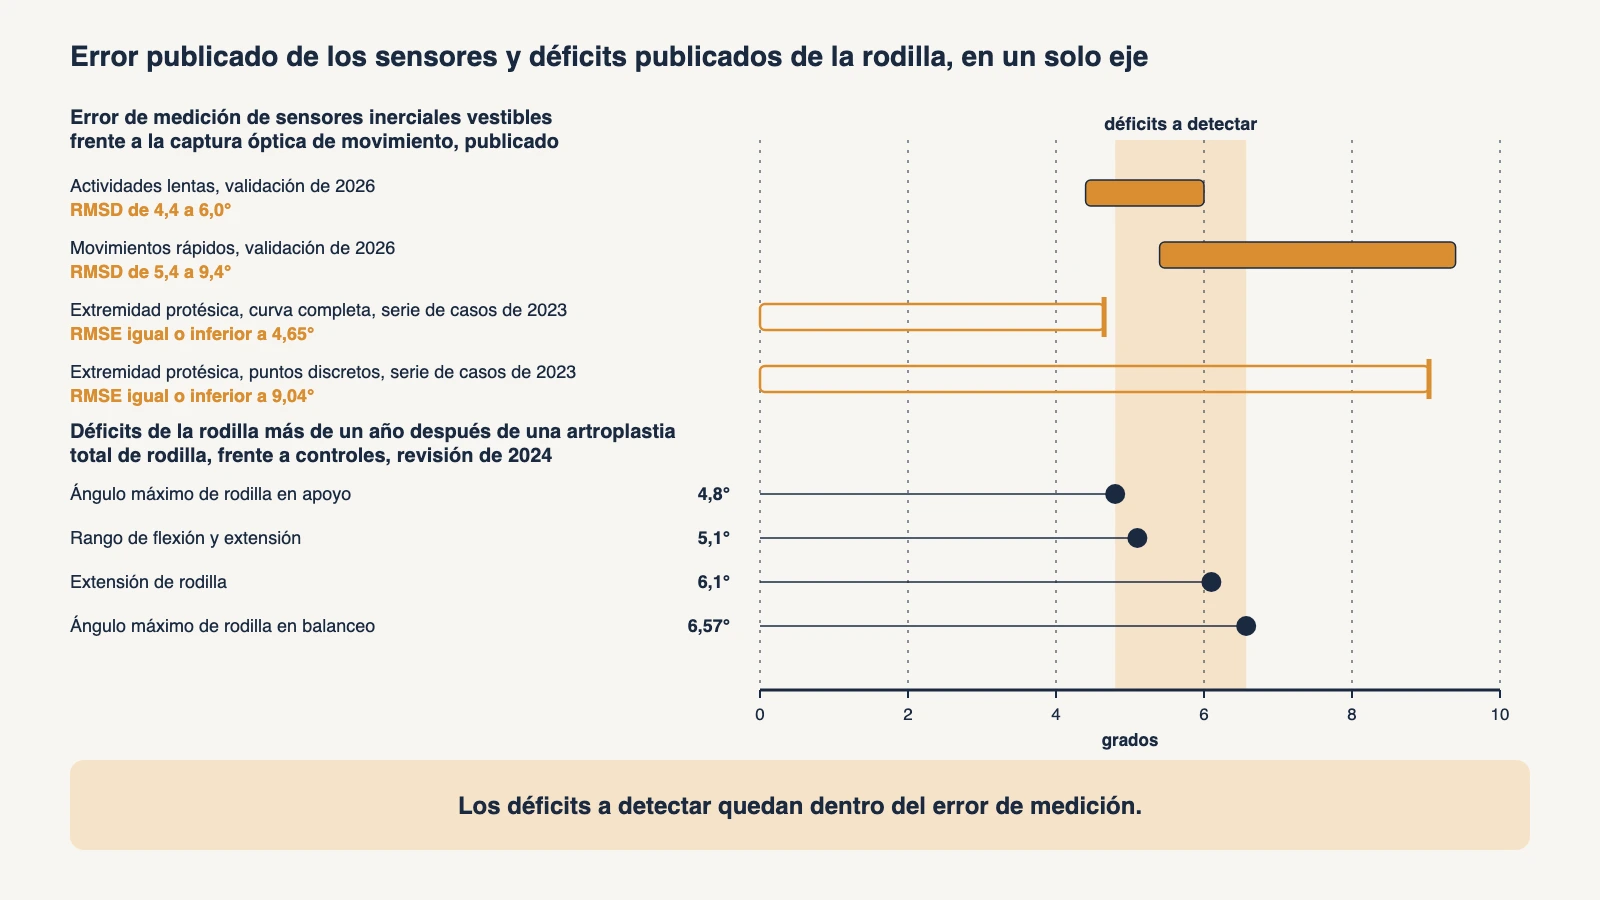
Una validación de 2026 de sensores inerciales colocados sobre el cuerpo frente a captura óptica de movimiento con marcadores y sin marcadores reportó un RMSD de flexión de rodilla de 4,4 a 6,0 grados en actividades lentas y de 5,4 a 9,4 grados en movimientos más rápidos como correr, con una correlación igual o superior a 0,9. Una serie de casos de 2023 con usuarios de prótesis reportó un RMSE de los ángulos articulares sagitales en la extremidad protésica igual o inferior a 4,65 grados, con un RMSE en puntos discretos de hasta 9,04 grados, y un único participante que llegó a 29,21 grados porque una rodilla protésica controlada por microprocesador interfirió con el magnetómetro.
Ahora la señal clínica. Una revisión sistemática de 2024 sobre la marcha más de un año después de una artroplastia total de rodilla encontró un déficit persistente de extensión de rodilla de unos 6,1 grados frente a controles, un déficit del rango de flexión y extensión de unos 5,1 grados, y un déficit del ángulo máximo de rodilla de unos 4,8 grados en apoyo y 6,57 grados en balanceo.
Los déficits que un monitor de rodilla existe para detectar están entre 4,8 y 6,6 grados. La incertidumbre de medición de la tecnología de sensado está entre 4 y 9 grados. Cualquier plan de producto que no afronte ese solapamiento de forma directa lo afrontará más tarde, durante un estudio de validación, con un coste considerablemente mayor.
El programa que se describe aquí fue un dispositivo vestible de rodilla que mide el ángulo de flexión y analiza la calidad de la marcha, construido sobre un acelerómetro, un giroscopio, un magnetómetro y un enlace Bluetooth con un teléfono. OVA Solutions es un desarrollador de hardware de dispositivos médicos con experiencia, con 62 ingenieros en plantilla que cubren electrónica, firmware, mecánica y asuntos regulatorios, y más de 200 dispositivos entregados. En este programa nuestro alcance cubrió el diseño de PCB y el software embebido.
La salida es longitudinal, no absoluta
Mejores sensores no cierran esta brecha, porque los términos de error dominantes no son ruido del sensor. La salida es cambiar lo que el dispositivo declara medir.
La goniometría absoluta pide al dispositivo que informe un ángulo articular verdadero, y ahí la banda de 4 a 9 grados se aplica completa. La comparación longitudinal dentro del mismo sujeto hace otra pregunta: cómo se compara el ángulo de este paciente en la semana ocho con el ángulo del mismo paciente en la semana dos, medido con el mismo dispositivo, en la misma extremidad y con la misma sujeción.
La mayor parte del error en el primer caso es sistemática y no aleatoria. El desplazamiento de montaje, la geometría de los tejidos blandos y la alineación del sensor producen un sesgo aproximadamente constante para un paciente y un ajuste dados, y un sesgo constante se cancela en gran medida cuando se restan dos mediciones tomadas en las mismas condiciones. La repetibilidad dentro de un sujeto es sustancialmente mejor que la exactitud absoluta frente a la referencia óptica, y por eso la declaración útil es una tendencia y la inutilizable es un número.
Esa decisión se propaga por todo el programa. Cambia la declaración de uso previsto. Cambia el estudio de validación, que deja de ser una comparación frente a la captura de movimiento y pasa a ser un diseño de fiabilidad test-retest. Cambia el algoritmo, de una estimación absoluta cargada de calibración a un seguimiento relativo con deriva acotada. Y cambia la aplicación, de una pantalla que muestra un valor en grados a una pantalla que muestra una dirección de avance a lo largo de semanas. Esa declaración de uso previsto es la que revisan reguladores regionales como COFEPRIS en México o INVIMA en Colombia.
Tomar esa decisión en la fase de concepto cuesta una semana de discusión. Tomarla después de un estudio de validación fallido cuesta un año.
El magnetómetro está apoyado sobre un implante metálico
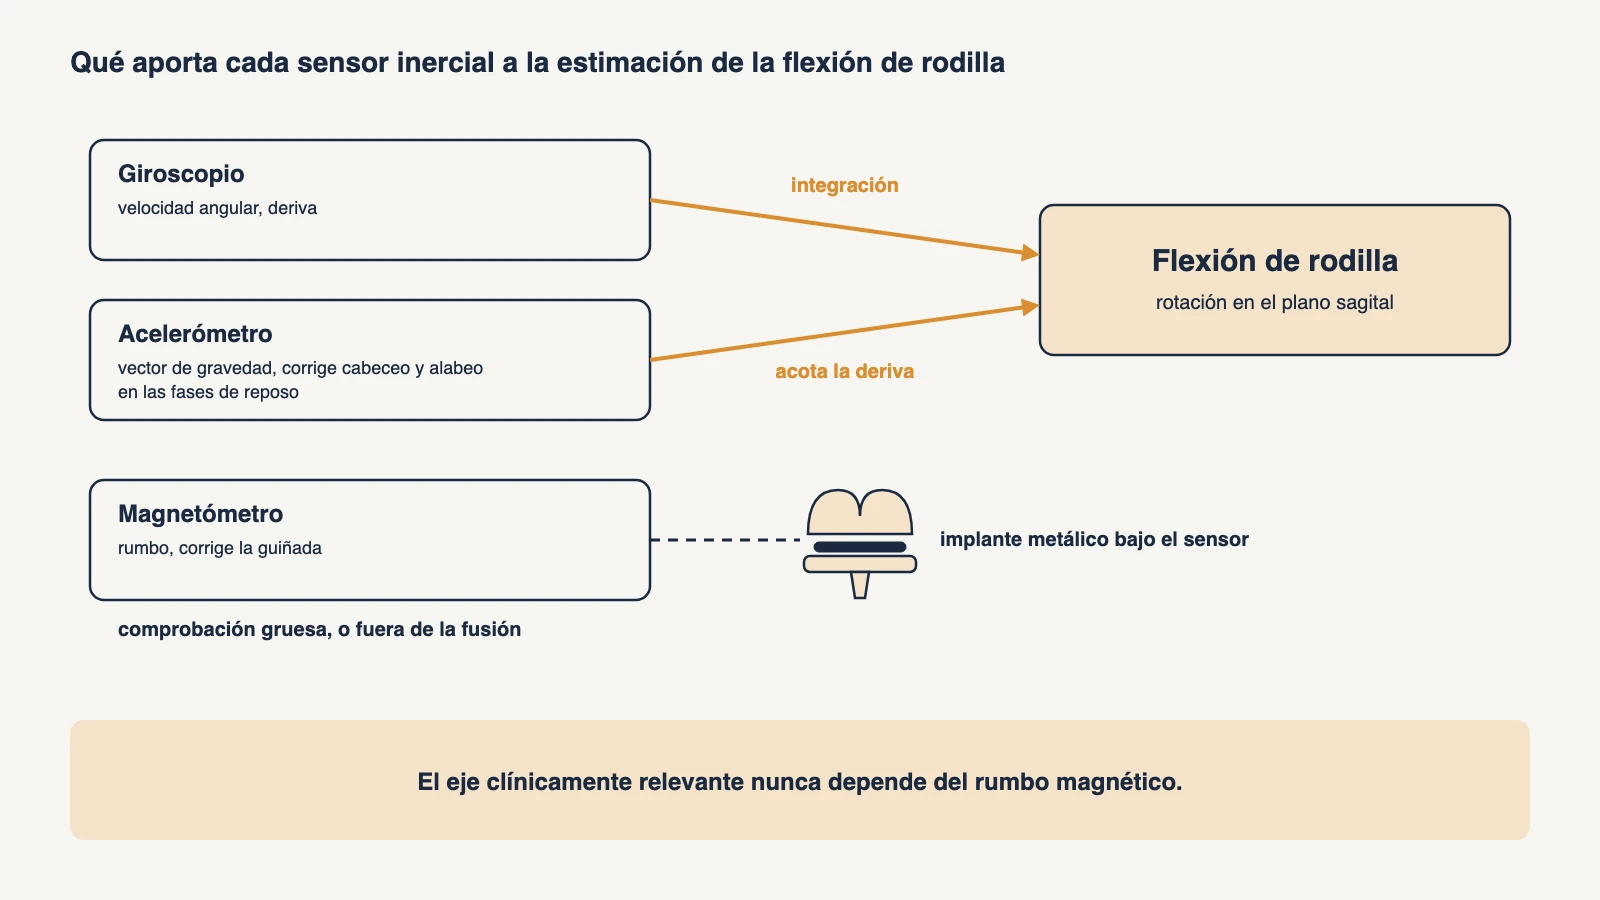
La estimación inercial de orientación estándar fusiona tres sensores. El giroscopio aporta la velocidad angular, con deriva. El acelerómetro aporta un vector de gravedad que corrige el cabeceo y el alabeo durante los periodos de reposo. El magnetómetro aporta una referencia de rumbo que corrige la guiñada, porque la gravedad no contiene información de guiñada.
En un monitor de rodilla para pacientes con artroplastia, ese tercer sensor queda comprometido por la propia población. Una prótesis total de rodilla es una masa considerable de cromo cobalto y aleación de titanio situada justo debajo del dispositivo. Si se suma el contenido ferroso de un gimnasio de rehabilitación, de las camas de hospital y de los marcos de las puertas, el rumbo magnético deja de ser fiable precisamente en el entorno donde se usa el dispositivo.
La respuesta de diseño es construir la estimación de orientación de modo que nunca dependa del rumbo magnético en el eje clínicamente relevante. La flexión de rodilla es una rotación en el plano sagital y puede recuperarse de la integración del giroscopio acotada por la corrección con el vector de gravedad durante las fases de reposo de la marcha, con el magnetómetro relegado a una comprobación gruesa o retirado por completo de la fusión.
Una validación de 2019 en pacientes con artroplastia total de cadera apunta en la misma dirección desde otro ángulo: la flexión y extensión de rodilla coincidió con el seguimiento óptico con una correlación intraclase de 0,83 a 0,86, mientras que la inclinación pélvica medida con los mismos dispositivos se quedó en 0,08. El eje que se elige declarar importa más que el sensor que se elige comprar.
La aritmética de la deriva respalda hacer esto con cuidado, y lo incómodo es que una hoja de datos de consumo no da el número que hace falta. TDK InvenSense especifica el ICM-42688-P con una densidad espectral de ruido de velocidad angular de 0,0028 grados por segundo por raíz de hercio y una tolerancia inicial de la salida a velocidad cero de más o menos 0,5 grados por segundo, sin ninguna cifra de inestabilidad de sesgo en todo el documento. Las piezas equivalentes de Bosch, STMicroelectronics y NXP también la omiten. Los módulos industriales sí la publican, y los valores invitan a la prudencia: Analog Devices especifica el ADIS16505-3 con 4,9 a 8,1 grados por hora de estabilidad de sesgo en funcionamiento según el eje. Los MEMS de alta estabilidad como el TDK Tronics GYPRO4300 especifican 0,4 grados por hora típico y 2 grados por hora máximo. El parámetro que gobierna la rapidez con que se aleja una estimación de ángulo es el que una pieza de consumo no declara, y por eso la estimación del sesgo en periodos estáticos, la corrección con el vector de gravedad, el filtrado por estado de movimiento y la recalibración periódica no son refinamientos opcionales. Son la arquitectura.
La sujeción pesa más que la elección del sensor
El dispositivo se sujeta con correas sobre piel y músculo que se mueven respecto al fémur y la tibia. El artefacto de tejidos blandos aporta más error a la medición vestible de la marcha que la especificación del sensor, y es un problema mecánico y no electrónico.
La consecuencia práctica es que el diseño de la correa, la geometría del manguito, la posición del sensor respecto a las referencias óseas y la repetibilidad de la colocación merecen más atención de ingeniería que la elección entre una pieza de nueve ejes y otra. Un dispositivo que el paciente solo puede colocarse bien con supervisión clínica tiene una especificación de exactitud que no sobrevive al uso en casa, y cada milímetro de variación en la colocación aparece como grados en la salida.
Esto también es un argumento para incorporar la verificación de la colocación en el dispositivo y no en el folleto de instrucciones. Una postura guiada breve al inicio de la sesión, comprobada contra la orientación esperada del sensor, convierte una fuente de error invisible en una detectable.
No hay un umbral al que anclarse, así que conviene usar los que existen
Un estudio de 2020 que intentó establecer la mejora mínima clínicamente importante para parámetros de marcha tras la artroplastia de rodilla no pudo determinarla a partir de sus datos, lo que deja al campo sin un umbral establecido sobre el que construir una regla de notificación. Un estudio de 2025 encontró que muchos pacientes no alcanzan en absoluto una mejora mínima detectable o clínicamente importante en la biomecánica de la rodilla después de la cirugía, y aproximadamente uno de cada cinco pacientes con artroplastia, el 19 por ciento en la serie de Bourne, sigue insatisfecho con su resultado.
Construir una regla de notificación sobre un umbral que la literatura no ha establecido es una afirmación que no sobrevivirá a una revisión. Lo que sí existe son los datos de Estado de Síntomas Aceptable para el Paciente del mismo trabajo de 2020, que sitúan la flexión máxima de rodilla en 50 grados y la velocidad de marcha en 1,2 metros por segundo, junto con déficits poblacionales documentados de unos 0,18 metros por segundo en velocidad y 0,17 metros en longitud de zancada entre seis meses y un año después de la cirugía.
Esos son anclajes defendibles. Un dispositivo puede informar dónde se sitúa un paciente respecto a un estado de síntomas aceptable establecido y cómo cambia esa posición semana a semana, sin afirmar un umbral de significación clínica sobre el que el campo no se ha puesto de acuerdo.
La versión corta para un director de programa
Comparar la banda de error del sensado con el tamaño del efecto en la literatura antes de fijar la arquitectura y, cuando se solapen, mover la declaración de la medición absoluta al cambio longitudinal dentro del mismo sujeto.
Diseñar la estimación de orientación de modo que el eje clínicamente relevante nunca dependa del rumbo magnético, porque la población de pacientes lleva un implante metálico justo debajo del sensor.
Tratar la compensación de la deriva como arquitectura y no como ajuste, y presupuestar desde el inicio la estimación del sesgo, la corrección con el vector de gravedad y el filtrado por estado de movimiento.
Dedicar más esfuerzo de ingeniería a la repetibilidad de la sujeción que a la selección del sensor, y poner la verificación de la colocación en el dispositivo y no en el manual.
Anclar las notificaciones a los valores publicados de Estado de Síntomas Aceptable para el Paciente y no a una diferencia mínima clínicamente importante que la literatura no ha establecido.
Preguntas frecuentes
¿Por qué un monitor de rodilla vestible no puede simplemente informar el ángulo de la rodilla?
Porque el error publicado y el efecto publicado tienen el mismo tamaño. Una validación de 2026 de sensores inerciales colocados sobre el cuerpo frente a captura óptica de movimiento reportó un RMSD de flexión de rodilla de 4,4 a 6,0 grados en actividades lentas y de 5,4 a 9,4 grados en movimientos más rápidos como correr. Una revisión sistemática de 2024 sobre la marcha más de un año después de una artroplastia total de rodilla encontró déficits de 4,8 a 6,57 grados. Un ángulo absoluto no puede separar una cosa de la otra.
¿Qué debería declarar el dispositivo en lugar de un ángulo absoluto?
El cambio en un mismo paciente a lo largo del tiempo. La mayor parte del error es sistemática: el desplazamiento de montaje, la geometría de los tejidos blandos y la alineación del sensor producen un sesgo aproximadamente constante para un paciente y un ajuste dados, y un sesgo constante se cancela en gran medida cuando se restan dos mediciones tomadas en las mismas condiciones. La declaración útil es una tendencia entre la semana dos y la semana ocho, y convierte el estudio de validación en un diseño de fiabilidad test-retest.
¿Por qué el magnetómetro no es fiable en un monitor de rodilla para pacientes con artroplastia?
Porque la población lleva metal justo debajo del dispositivo. Una prótesis total de rodilla es una masa considerable de cromo cobalto y aleación de titanio, y los gimnasios de rehabilitación, las camas de hospital y los marcos de las puertas añaden más contenido ferroso. En una serie de casos de 2023 con usuarios de prótesis, un participante llegó a un RMSE en puntos discretos de 29,21 grados porque una rodilla protésica controlada por microprocesador interfirió con el magnetómetro. La flexión de rodilla es una rotación en el plano sagital y no necesita el rumbo magnético.
¿Por qué la hoja de datos de un sensor inercial de consumo no responde a la pregunta de la deriva?
El parámetro que gobierna la deriva no está en ella. TDK InvenSense especifica el ICM-42688-P con una densidad de ruido de velocidad angular de 0,0028 grados por segundo por raíz de hercio y una salida inicial a velocidad cero de más o menos 0,5 grados por segundo, y sin inestabilidad de sesgo. Los módulos industriales sí la publican: de 4,9 a 8,1 grados por hora según el eje para el ADIS16505-3, y 0,4 típico con 2 máximo para el GYPRO4300. La compensación de la deriva es, por tanto, arquitectura.
¿Por qué la sujeción importa más que la selección del sensor?
Porque el dispositivo se sujeta con correas sobre piel y músculo que se mueven respecto al fémur y la tibia. El artefacto de tejidos blandos aporta más error a la medición vestible de la marcha que la especificación del sensor, y cada milímetro de variación en la colocación aparece como grados en la salida. El diseño de la correa, la geometría del manguito y la posición respecto a las referencias óseas merecen la atención de ingeniería, junto con una postura guiada breve al inicio de la sesión que verifique la colocación en el dispositivo.
¿A qué pueden anclarse las notificaciones cuando no existe un umbral clínicamente importante?
A los valores de Estado de Síntomas Aceptable para el Paciente. Un estudio de 2020 no pudo determinar a partir de sus datos una mejora mínima clínicamente importante para parámetros de marcha tras la artroplastia de rodilla, pero el mismo trabajo sitúa el estado de síntomas aceptable en 50 grados de flexión máxima de rodilla y 1,2 metros por segundo de velocidad de marcha. Un dispositivo puede informar dónde se sitúa un paciente respecto a esos valores y cómo cambia esa posición semana a semana.
Fuentes: validación del seguimiento de rodilla con IMU colocados sobre el cuerpo, 2026 · serie de casos de validación de IMU en usuarios de prótesis, 2023 · validación de IMU en artroplastia total de cadera, 2019 · revisión sistemática del análisis de la marcha a largo plazo tras artroplastia total de rodilla, 2024 · resumen de congreso de la misma revisión con las cifras agrupadas · estudio del Estado de Síntomas Aceptable para el Paciente en velocidad de marcha y flexión de rodilla, 2020 · estudio de mejora de la biomecánica de la marcha, 2025 · Bourne y colaboradores, satisfacción del paciente tras la artroplastia total de rodilla, 2010 · hoja de datos del TDK InvenSense ICM-42688-P · hoja de datos del Analog Devices ADIS16505 · especificación del TDK Tronics GYPRO4300
Lisa Voronkova es experta en desarrollo de dispositivos médicos y CEO de OVA Solutions, una firma de I+D de 62 ingenieros que ha entregado más de 200 dispositivos. Es doctora en matemáticas aplicadas y autora de Hardware Bible: Build a Medical Device from Scratch.
Si está desarrollando algo en este ámbito, estaremos encantados de revisarlo con usted. Reserve un hueco en el calendario de Lisa en calendly.com/lisa-voronkova/30min y, si ningún horario le encaja, escriba a lisa@ovasolutions.com.
Más sobre este tema: Ortopedia y rehabilitación