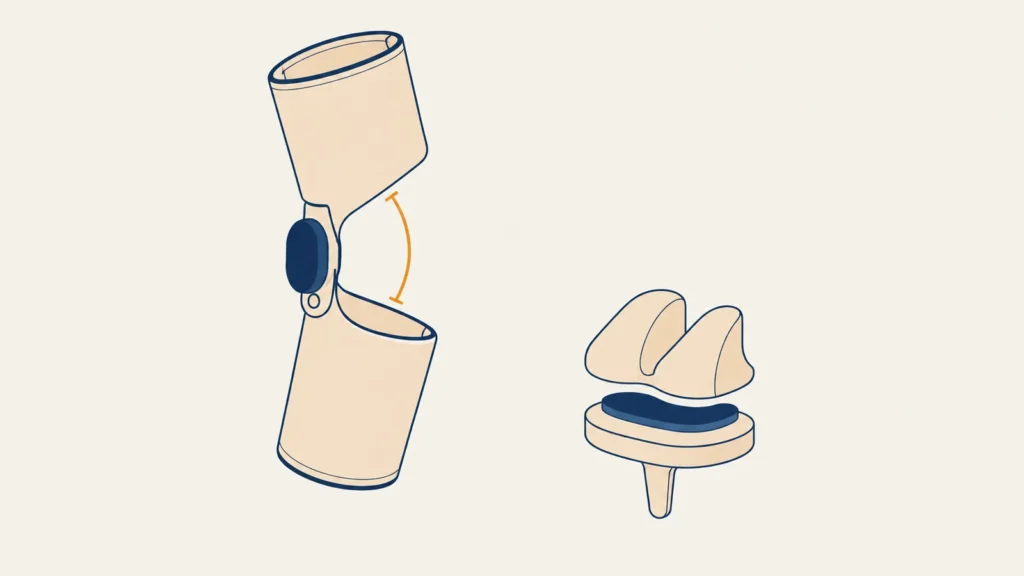
Em um monitor de joelho vestível baseado em sensores inerciais, o erro de medição publicado em relação à captura óptica de movimento vai de 4 a 9 graus, e os déficits de marcha que ele precisa detectar após uma artroplastia total do joelho vão de 4,8 a 6,6 graus. A declaração defensável é a mudança em um mesmo paciente ao longo de semanas, não um ângulo absoluto, com uma estimativa de flexão independente do rumo magnético.
Dois conjuntos de números publicados definem o espaço de projeto de um dispositivo vestível que mede o ângulo do joelho, e eles se sobrepõem quase por completo.
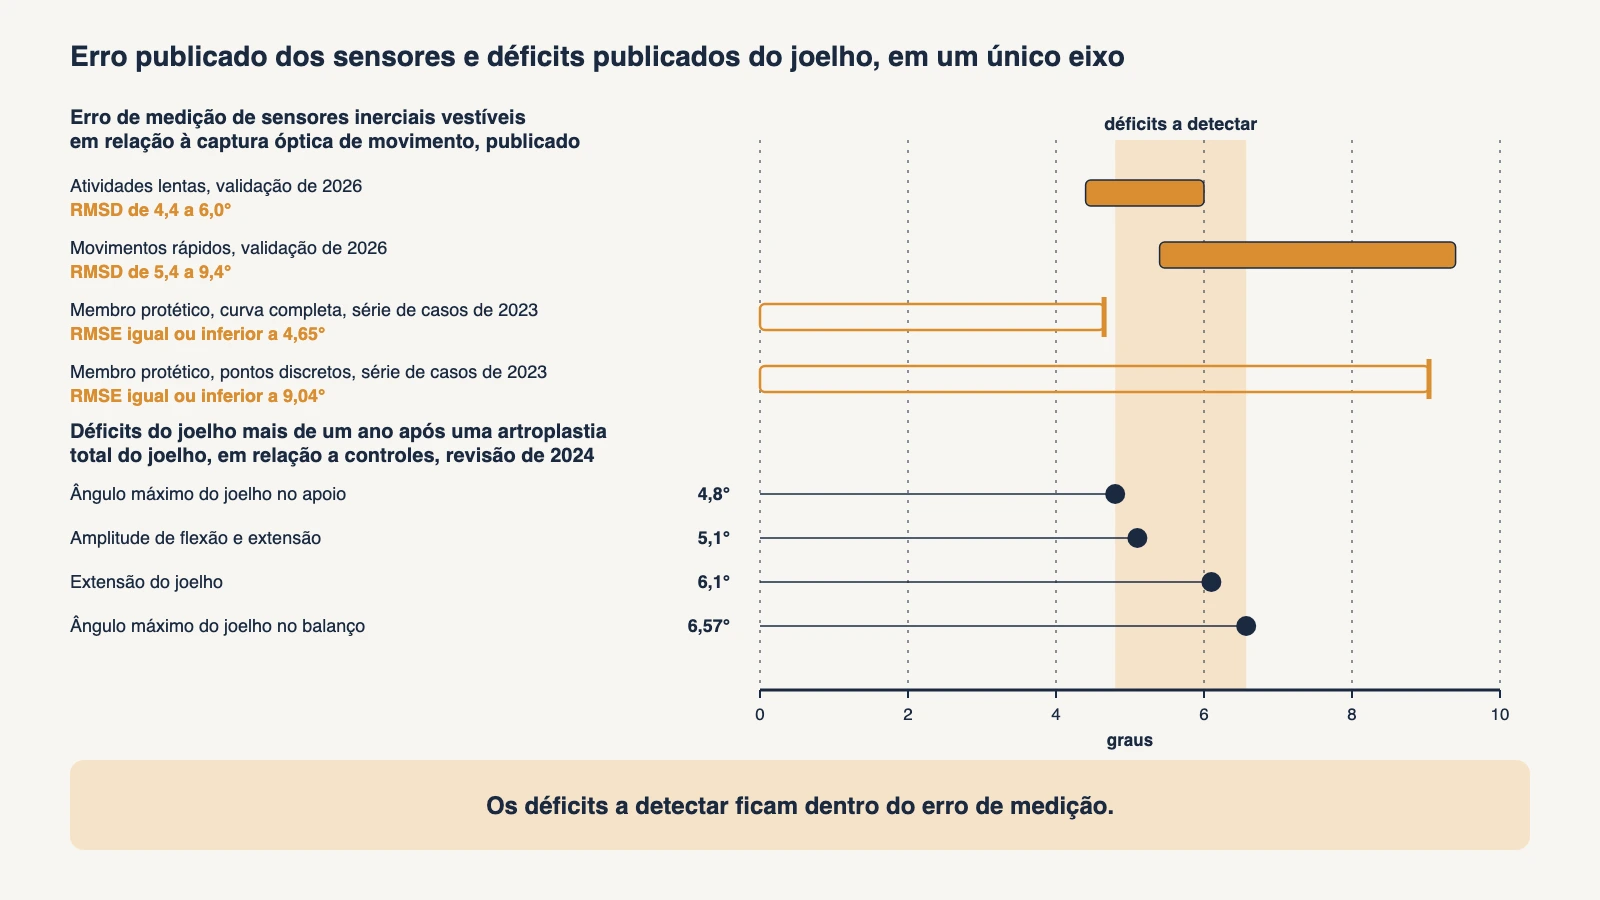
Uma validação de 2026 de sensores inerciais usados no corpo em relação à captura óptica de movimento com marcadores e sem marcadores relatou um RMSD de flexão do joelho de 4,4 a 6,0 graus em atividades lentas e de 5,4 a 9,4 graus em movimentos mais rápidos como a corrida, com correlação igual ou superior a 0,9. Uma série de casos de 2023 com usuários de prótese relatou um RMSE dos ângulos articulares sagitais no membro protético igual ou inferior a 4,65 graus, com RMSE em pontos discretos de até 9,04 graus, e um único participante que chegou a 29,21 graus porque um joelho protético controlado por microprocessador interferiu no magnetômetro.
Agora o sinal clínico. Uma revisão sistemática de 2024 sobre a marcha mais de um ano após a artroplastia total do joelho encontrou um déficit persistente de extensão do joelho de cerca de 6,1 graus em relação a controles, um déficit da amplitude de flexão e extensão de cerca de 5,1 graus e um déficit do ângulo máximo do joelho de cerca de 4,8 graus no apoio e 6,57 graus no balanço.
Os déficits que um monitor de joelho existe para detectar estão entre 4,8 e 6,6 graus. A incerteza de medição da tecnologia de sensoriamento está entre 4 e 9 graus. Qualquer plano de produto que não enfrente essa sobreposição de forma direta vai enfrentá-la mais tarde, durante um estudo de validação, com um custo consideravelmente maior.
O programa descrito aqui foi um dispositivo vestível de joelho que mede o ângulo de flexão e analisa a qualidade da marcha, construído sobre um acelerômetro, um giroscópio, um magnetômetro e uma conexão Bluetooth com um telefone. A OVA Solutions é uma desenvolvedora experiente de hardware de dispositivos médicos, com 62 engenheiros na equipe, cobrindo eletrônica, firmware, mecânica e assuntos regulatórios, e mais de 200 dispositivos entregues. Neste programa nosso escopo cobriu o projeto de PCB e o software embarcado.
A saída é longitudinal, não absoluta
Sensores melhores não fecham essa lacuna, porque os termos de erro dominantes não são ruído do sensor. A saída é mudar o que o dispositivo declara medir.
A goniometria absoluta pede que o dispositivo informe um ângulo articular verdadeiro, e aí a faixa de 4 a 9 graus se aplica por inteiro. A comparação longitudinal dentro do mesmo sujeito faz outra pergunta: como o ângulo deste paciente na semana oito se compara ao ângulo do mesmo paciente na semana dois, medido com o mesmo dispositivo, no mesmo membro e com a mesma fixação.
A maior parte do erro no primeiro caso é sistemática e não aleatória. O deslocamento de montagem, a geometria dos tecidos moles e o alinhamento do sensor produzem um viés aproximadamente constante para um dado paciente e um dado ajuste, e um viés constante se cancela em grande parte quando se subtraem duas medições feitas nas mesmas condições. A repetibilidade dentro de um sujeito é substancialmente melhor do que a exatidão absoluta em relação à referência óptica, e por isso a declaração útil é uma tendência e a inutilizável é um número.
Essa decisão se propaga por todo o programa. Muda a declaração de uso pretendido. Muda o estudo de validação, que deixa de ser uma comparação com a captura de movimento e passa a ser um desenho de confiabilidade teste-reteste. Muda o algoritmo, de uma estimativa absoluta carregada de calibração para um rastreamento relativo com deriva limitada. E muda o aplicativo, de uma tela que mostra um valor em graus para uma tela que mostra uma direção de evolução ao longo de semanas. Essa declaração de uso pretendido é o que reguladores regionais como a ANVISA analisam.
Tomar essa decisão na fase de conceito custa uma semana de discussão. Tomá-la depois de um estudo de validação fracassado custa um ano.
O magnetômetro está apoiado sobre um implante metálico
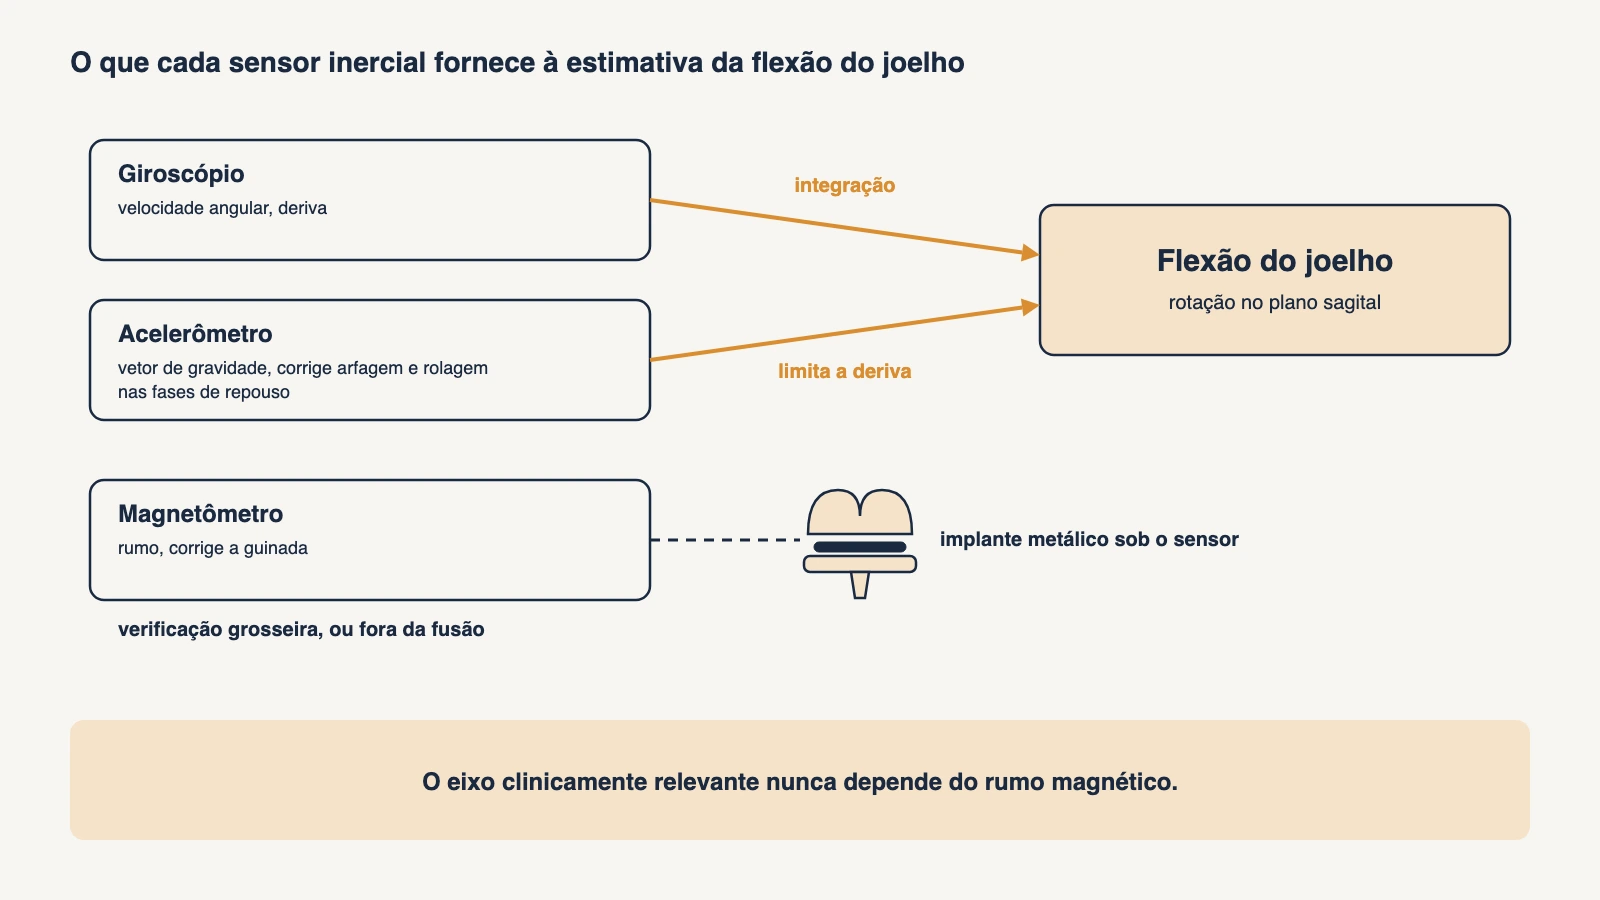
A estimativa inercial de orientação padrão funde três sensores. O giroscópio fornece a velocidade angular, com deriva. O acelerômetro fornece um vetor de gravidade que corrige a arfagem e a rolagem durante os períodos de repouso. O magnetômetro fornece uma referência de rumo que corrige a guinada, porque a gravidade não carrega informação de guinada.
Em um monitor de joelho para pacientes com artroplastia, esse terceiro sensor fica comprometido pela própria população. Uma prótese total do joelho é uma massa considerável de cromo-cobalto e liga de titânio posicionada logo abaixo do dispositivo. Somado o conteúdo ferroso de uma academia de reabilitação, das camas hospitalares e dos batentes das portas, o rumo magnético deixa de ser confiável exatamente no ambiente em que o dispositivo é usado.
A resposta de projeto é construir a estimativa de orientação de modo que ela nunca dependa do rumo magnético no eixo clinicamente relevante. A flexão do joelho é uma rotação no plano sagital e pode ser recuperada da integração do giroscópio limitada pela correção com o vetor de gravidade durante as fases de repouso da marcha, com o magnetômetro rebaixado a uma verificação grosseira ou retirado por completo da fusão.
Uma validação de 2019 em pacientes com artroplastia total do quadril aponta na mesma direção por outro ângulo: a flexão e extensão do joelho concordou com o rastreamento óptico com uma correlação intraclasse de 0,83 a 0,86, enquanto a inclinação pélvica medida com os mesmos dispositivos ficou em 0,08. O eixo que se escolhe declarar importa mais do que o sensor que se escolhe comprar.
A aritmética da deriva sustenta fazer isso com cuidado, e a parte incômoda é que uma folha de dados de consumo não entrega o número necessário. A TDK InvenSense especifica o ICM-42688-P com uma densidade espectral de ruído de velocidade angular de 0,0028 graus por segundo por raiz de hertz e uma tolerância inicial da saída em taxa zero de mais ou menos 0,5 graus por segundo, sem nenhum valor de instabilidade de viés em todo o documento. As peças equivalentes da Bosch, da STMicroelectronics e da NXP também a omitem. Os módulos industriais a publicam, e os valores pedem cautela: a Analog Devices especifica o ADIS16505-3 com 4,9 a 8,1 graus por hora de estabilidade de viés em operação, conforme o eixo. MEMS de alta estabilidade como o TDK Tronics GYPRO4300 especificam 0,4 graus por hora típico e 2 graus por hora máximo. O parâmetro que governa a rapidez com que uma estimativa de ângulo se afasta é justamente o que uma peça de consumo não declara, e por isso a estimativa do viés em períodos estáticos, a correção com o vetor de gravidade, a filtragem por estado de movimento e a recalibração periódica não são refinamentos opcionais. São a arquitetura.
A fixação pesa mais do que a escolha do sensor
O dispositivo é preso com cintas sobre pele e músculo que se movem em relação ao fêmur e à tíbia. O artefato de tecidos moles contribui com mais erro na medição vestível da marcha do que a especificação do sensor, e é um problema mecânico e não eletrônico.
A consequência prática é que o projeto da cinta, a geometria do manguito, a posição do sensor em relação às referências ósseas e a repetibilidade da colocação merecem mais atenção de engenharia do que a escolha entre uma peça de nove eixos e outra. Um dispositivo que o paciente só consegue colocar corretamente com supervisão clínica tem uma especificação de exatidão que não sobrevive ao uso em casa, e cada milímetro de variação na colocação aparece como graus na saída.
Isso também é um argumento para incorporar a verificação da colocação ao dispositivo e não ao folheto de instruções. Uma postura guiada curta no início da sessão, conferida contra a orientação esperada do sensor, transforma uma fonte de erro invisível em uma fonte detectável.
Não há um limiar em que se ancorar, então convém usar os que existem
Um estudo de 2020 que tentou estabelecer a melhora mínima clinicamente importante para parâmetros de marcha após a artroplastia do joelho não conseguiu determiná-la a partir dos seus dados, o que deixa o campo sem um limiar estabelecido sobre o qual construir uma regra de notificação. Um estudo de 2025 constatou que muitos pacientes não chegam a alcançar uma melhora mínima detectável ou clinicamente importante na biomecânica do joelho depois da cirurgia, e cerca de um em cada cinco pacientes com artroplastia, 19 por cento na série de Bourne, continua insatisfeito com o resultado.
Construir uma regra de notificação sobre um limiar que a literatura não estabeleceu é uma afirmação que não vai sobreviver a uma revisão. O que existe são os dados de Estado de Sintomas Aceitável pelo Paciente do mesmo trabalho de 2020, que situam a flexão máxima do joelho em 50 graus e a velocidade de marcha em 1,2 metro por segundo, ao lado de déficits populacionais documentados de cerca de 0,18 metro por segundo em velocidade e 0,17 metro em comprimento da passada entre seis meses e um ano após a cirurgia.
Essas são âncoras defensáveis. Um dispositivo pode informar onde um paciente se situa em relação a um estado de sintomas aceitável estabelecido e como essa posição muda semana a semana, sem afirmar um limiar de significância clínica sobre o qual o campo não chegou a um acordo.
A versão curta para um diretor de programa
Comparar a faixa de erro do sensoriamento com o tamanho do efeito na literatura antes de fixar a arquitetura e, quando houver sobreposição, mover a declaração da medição absoluta para a mudança longitudinal dentro do mesmo sujeito.
Projetar a estimativa de orientação de modo que o eixo clinicamente relevante nunca dependa do rumo magnético, porque a população de pacientes carrega um implante metálico logo abaixo do sensor.
Tratar a compensação da deriva como arquitetura e não como ajuste, e prever desde o início a estimativa do viés, a correção com o vetor de gravidade e a filtragem por estado de movimento.
Dedicar mais esforço de engenharia à repetibilidade da fixação do que à seleção do sensor, e colocar a verificação da colocação no dispositivo e não no manual.
Ancorar as notificações nos valores publicados de Estado de Sintomas Aceitável pelo Paciente e não em uma diferença mínima clinicamente importante que a literatura não estabeleceu.
Perguntas frequentes
Por que um monitor de joelho vestível não pode simplesmente informar o ângulo do joelho?
Porque o erro publicado e o efeito publicado têm o mesmo tamanho. Uma validação de 2026 de sensores inerciais usados no corpo em relação à captura óptica de movimento relatou um RMSD de flexão do joelho de 4,4 a 6,0 graus em atividades lentas e de 5,4 a 9,4 graus em movimentos mais rápidos como a corrida. Uma revisão sistemática de 2024 sobre a marcha mais de um ano após a artroplastia total do joelho encontrou déficits de 4,8 a 6,57 graus. Um ângulo absoluto não consegue separar uma coisa da outra.
O que o dispositivo deveria declarar em vez de um ângulo absoluto?
A mudança em um mesmo paciente ao longo do tempo. A maior parte do erro é sistemática: o deslocamento de montagem, a geometria dos tecidos moles e o alinhamento do sensor produzem um viés aproximadamente constante para um dado paciente e um dado ajuste, e um viés constante se cancela em grande parte quando se subtraem duas medições feitas nas mesmas condições. A declaração útil é uma tendência entre a semana dois e a semana oito, e ela transforma o estudo de validação em um desenho de confiabilidade teste-reteste.
Por que o magnetômetro não é confiável em um monitor de joelho para pacientes com artroplastia?
Porque a população carrega metal logo abaixo do dispositivo. Uma prótese total do joelho é uma massa considerável de cromo-cobalto e liga de titânio, e as academias de reabilitação, as camas hospitalares e os batentes das portas acrescentam mais conteúdo ferroso. Em uma série de casos de 2023 com usuários de prótese, um participante chegou a um RMSE em pontos discretos de 29,21 graus porque um joelho protético controlado por microprocessador interferiu no magnetômetro. A flexão do joelho é uma rotação no plano sagital e não precisa do rumo magnético.
Por que a folha de dados de um sensor inercial de consumo não responde à pergunta da deriva?
O parâmetro que governa a deriva não está nela. A TDK InvenSense especifica o ICM-42688-P com uma densidade de ruído de velocidade angular de 0,0028 graus por segundo por raiz de hertz e uma saída inicial em taxa zero de mais ou menos 0,5 graus por segundo, e sem instabilidade de viés. Os módulos industriais a publicam: de 4,9 a 8,1 graus por hora conforme o eixo para o ADIS16505-3, e 0,4 típico com 2 máximo para o GYPRO4300. A compensação da deriva é, portanto, arquitetura.
Por que a fixação importa mais do que a seleção do sensor?
Porque o dispositivo é preso com cintas sobre pele e músculo que se movem em relação ao fêmur e à tíbia. O artefato de tecidos moles contribui com mais erro na medição vestível da marcha do que a especificação do sensor, e cada milímetro de variação na colocação aparece como graus na saída. O projeto da cinta, a geometria do manguito e a posição em relação às referências ósseas merecem a atenção de engenharia, junto com uma postura guiada curta no início da sessão que verifique a colocação no dispositivo.
Em que as notificações podem ser ancoradas quando não existe um limiar clinicamente importante?
Nos valores de Estado de Sintomas Aceitável pelo Paciente. Um estudo de 2020 não conseguiu determinar, a partir dos seus dados, uma melhora mínima clinicamente importante para parâmetros de marcha após a artroplastia do joelho, mas o mesmo trabalho situa o estado de sintomas aceitável em 50 graus de flexão máxima do joelho e 1,2 metro por segundo de velocidade de marcha. Um dispositivo pode informar onde um paciente se situa em relação a esses valores e como essa posição muda semana a semana.
Fontes: validação do rastreamento do joelho com IMU usados no corpo, 2026 · série de casos de validação de IMU em usuários de prótese, 2023 · validação de IMU na artroplastia total do quadril, 2019 · revisão sistemática da análise da marcha a longo prazo após artroplastia total do joelho, 2024 · resumo de congresso da mesma revisão com os valores agrupados · estudo do Estado de Sintomas Aceitável pelo Paciente em velocidade de marcha e flexão do joelho, 2020 · estudo de melhora da biomecânica da marcha, 2025 · Bourne e colaboradores, satisfação do paciente após a artroplastia total do joelho, 2010 · folha de dados do TDK InvenSense ICM-42688-P · folha de dados do Analog Devices ADIS16505 · especificação do TDK Tronics GYPRO4300
Lisa Voronkova é especialista em desenvolvimento de dispositivos médicos e CEO da OVA Solutions, uma empresa de P&D de 62 engenheiros que já entregou mais de 200 dispositivos. Ela é doutora em matemática aplicada e autora de Hardware Bible: Build a Medical Device from Scratch.
Se você está desenvolvendo algo nesta área, teremos prazer em analisar o projeto com você. Reserve um horário na agenda da Lisa em calendly.com/lisa-voronkova/30min e, se nenhum horário servir, escreva para lisa@ovasolutions.com.
Vamos falar sobre o seu projeto
Mais sobre este tema: Ortopedia e reabilitação