El subsistema que reconoce qué instrumento está montado en un robot quirúrgico cumple tres funciones: aplica un límite de usos, selecciona los límites de movimiento y fuerza y puede registrar el desgaste. El número de usos es un indicador pobre del desgaste, un bloqueo de seguridad no debería simplemente fallar cerrado en mitad de un procedimiento y los minutos recuperables están en la preparación, no en el cambio de instrumento.
En un robot quirúrgico, el subsistema que reconoce qué instrumento está montado parece una pieza menor de ingeniería embebida. Es un lector, una etiqueta y una consulta. En la práctica cumple tres funciones sin relación entre sí al mismo tiempo, y la mayoría de las implementaciones están bien diseñadas para una de ellas y por casualidad para las otras dos.
El programa que se describe aquí fue un robot médico pensado para procedimientos de cirugía abdominal, torácica y ginecológica, construido con un ESP32-C2, un lector NFC y FreeRTOS. En OVA Solutions somos desarrolladores experimentados de hardware para dispositivos médicos, con 62 ingenieros y más de 200 dispositivos entregados. En este programa nuestro alcance cubrió requisitos, concepto, diseño de producto e industrial, diseño de PCB y mecánico, software embebido y control de calidad. Lo que sigue es cómo abordaríamos la identificación de instrumentos en un robot de este tipo.
El número de usos es un indicador pobre del desgaste
El enfoque establecido en este mercado es un número fijo de usos por instrumento. Los instrumentos estándar da Vinci X y Xi tenían un límite de 10 usos antes del Extended Use Program de Intuitive en 2020. En el catálogo estadounidense de la compañía de enero de 2026, los instrumentos reutilizables de 8 mm para X y Xi tienen asignados de 10 a 18 usos, y varios de los más comunes siguen en 10.
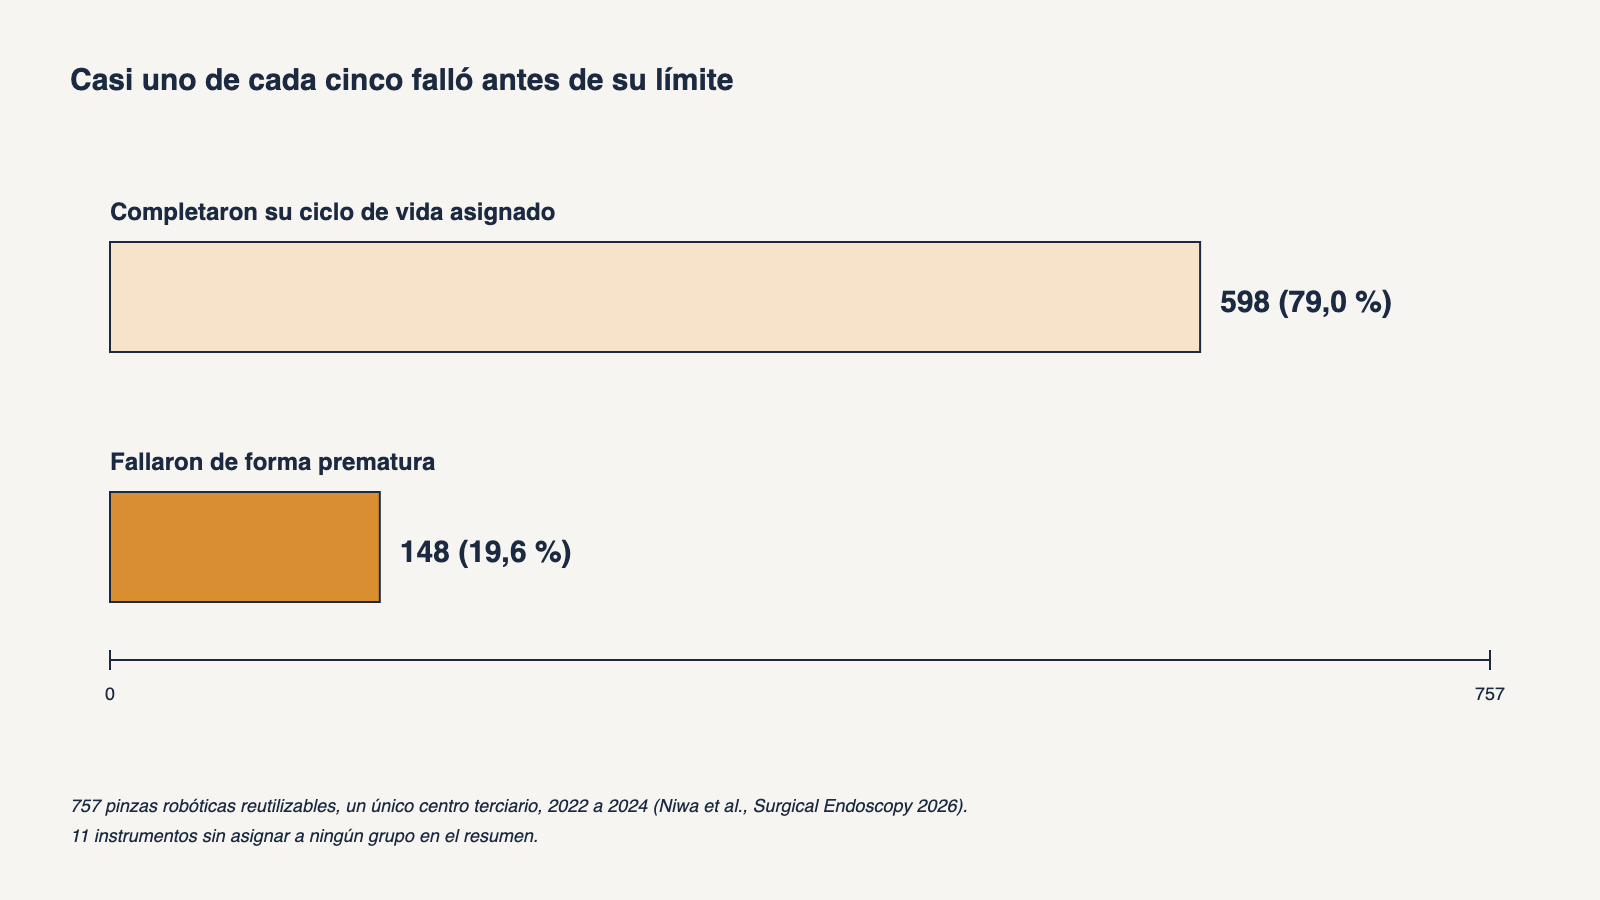
Un estudio retrospectivo de un solo centro de 2026 cuestiona la premisa técnica del recuento. De 757 pinzas robóticas reutilizables usadas en 1.906 operaciones entre 2022 y 2024, 148, el 19,6 por ciento, fallaron antes de alcanzar su límite de usos, con una pérdida no reembolsada de 75.950 dólares estadounidenses en tres años, aproximadamente 39,8 dólares por cirugía.
Ese resultado merece tomarse en serio como hallazgo de ingeniería y no como una queja de compras. Un recuento supone que el desgaste se acumula en función de cuántas veces se instaló un instrumento. En realidad el desgaste se acumula en función de lo que hizo el instrumento: ciclos de accionamiento acumulados, fuerzas máximas aplicadas, tejido manipulado, historial de tensión de los cables, exposición en el autoclave y cuántos ciclos de reprocesamiento ha soportado. Dos instrumentos en el uso número siete pueden estar en condiciones mecánicas completamente distintas.
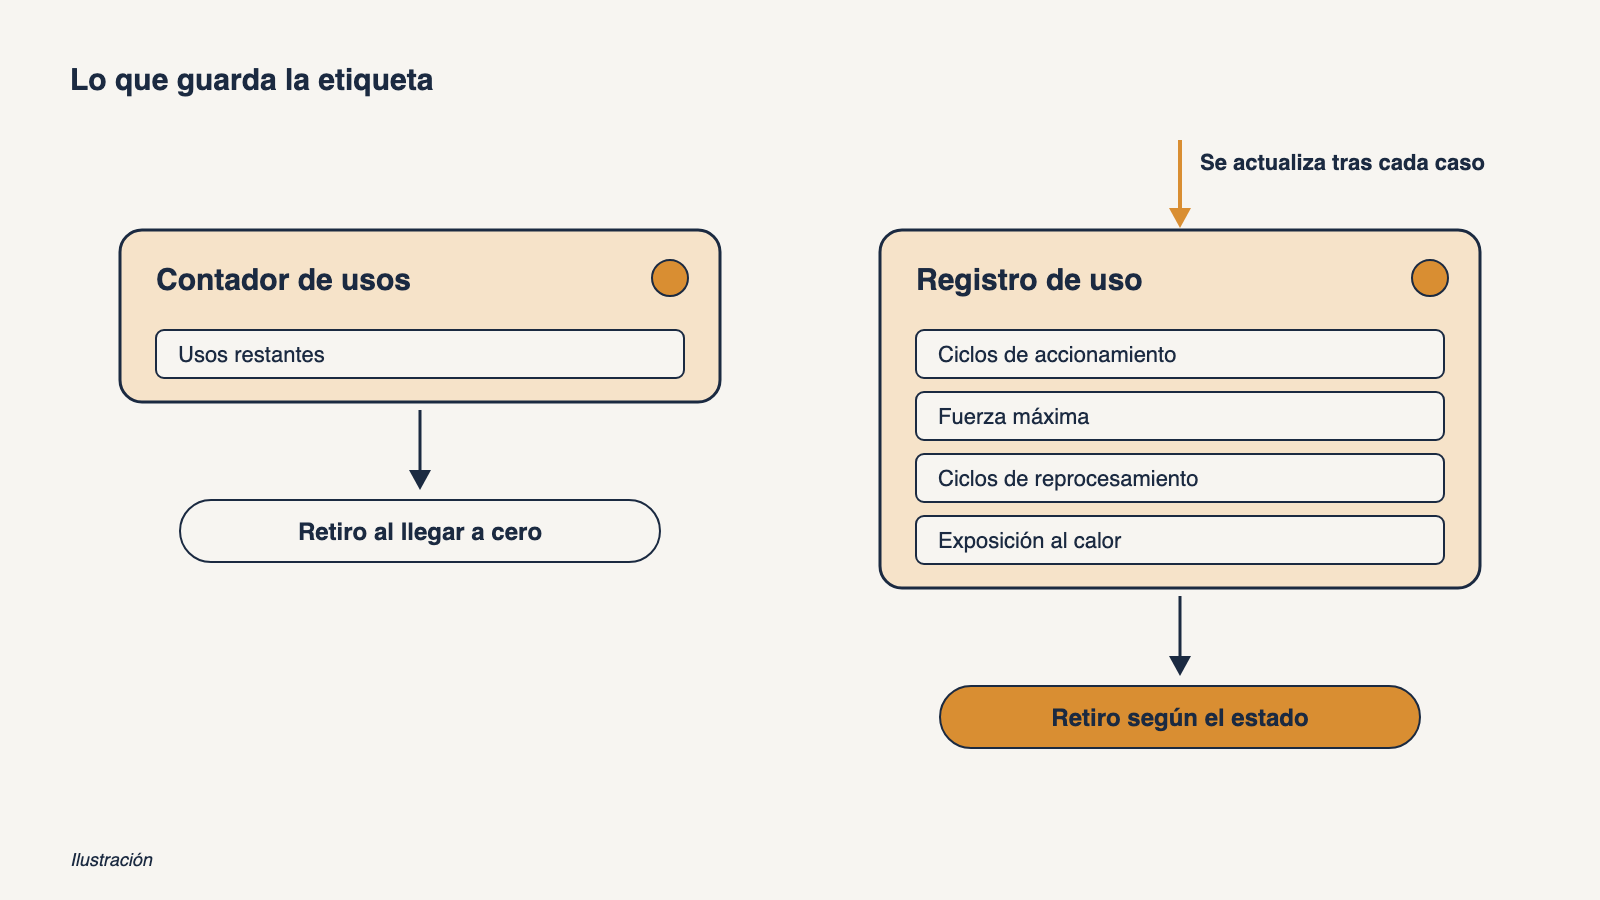
Guardaríamos un registro de uso en lugar de un recuento de usos. Una etiqueta NFC con memoria escribible puede almacenar los ciclos de accionamiento acumulados, la fuerza máxima medida, el número de reprocesamientos y la exposición térmica, que el robot actualiza al final de cada caso. El retiro pasa entonces a depender del estado y no del recuento, lo que convierte una parte de esos fallos tempranos en retiros previsibles y programados.
El cambio también ayuda al hospital. Cada retiro tiene entonces una causa documentada que su personal de ingeniería clínica puede revisar.
Los bloqueos comerciales y los de seguridad fallan de forma distinta
El mismo subsistema aplica un límite comercial y habilita un comportamiento relevante para la seguridad, porque el robot tiene que saber qué está montado para saber qué movimientos y límites de fuerza están permitidos. Esas dos funciones tienen preferencias de fallo opuestas.
Un bloqueo comercial puede fallar cerrado. Si la etiqueta no se puede leer mientras se monta el instrumento antes de empezar el caso, rechazarlo cuesta unos minutos y no pone a nadie en riesgo.
Un bloqueo de seguridad durante un procedimiento no puede heredar sin más esa lógica. Una etiqueta que deja de leerse en mitad de un caso largo, con instrumentos dentro del paciente, crea un peligro propio si el robot se niega entonces a continuar. Haríamos el análisis de modos de fallo desde la posición del paciente y no desde la del fabricante. En muchas arquitecturas el resultado más seguro es un modo degradado con límites conservadores de fuerza y movimiento, registro completo y una indicación clara al equipo quirúrgico en lugar de un rechazo rotundo, y la decisión final corresponde al análisis de peligros del sistema concreto.
Dejar ese requisito por escrito desde el principio importa, porque la implementación por defecto de un lector es fallar cerrado, y hace falta un esfuerzo deliberado para crear una excepción que sea segura, auditable y no explotable.
Las plataformas multiespecialidad dependen de la capa de identificación
Un robot que cubre procedimientos abdominales, torácicos y ginecológicos lleva tres familias de instrumentos con alcance, articulación y envolventes de fuerza distintos, usadas en tres geometrías de campo estéril.
La capa de identificación es lo que hace eso manejable. El sistema de control no puede aplicar una única política de movimiento y fuerza a todo, así que el reconocimiento del instrumento deja de ser una función accesoria y se convierte en el mecanismo por el que la plataforma sabe qué política cargar. Tratarlo como un periférico durante la arquitectura lleva a un sistema en el que añadir una cuarta especialidad obliga a tocar el controlador de movimiento, que es la parte del sistema con la carga de verificación más cara.
Mantendríamos los límites específicos de cada instrumento como datos asociados al instrumento y no como lógica integrada en el controlador, de modo que ampliar la plataforma sea una operación de datos y no un cambio de firmware en un componente crítico para la seguridad.
El tiempo de cambio de instrumento es un error de redondeo
En la ingeniería de cirugía robótica existe un instinto persistente de optimizar el mecanismo de cambio de instrumento, porque es visible, satisfactorio y fácil de medir. Los datos del quirófano no lo respaldan como prioridad.
Las cifras de cambio en segundos que encontramos proceden de trabajo de banco en laboratorio sobre un carrusel automático para vástagos modulares: un objetivo manual de 60 segundos y 84 segundos de media para el sistema automático. Mientras tanto, un estudio prospectivo de 30 casos de urología robótica, publicado en 2021, situó el tiempo total medio de quirófano en 320,86 minutos, con un rango de 172 a 485. El tiempo de consola supuso algo menos de la mitad y el tiempo no quirúrgico cerca de un tercio.
El acoplamiento en un da Vinci Xi lleva unos 6,9 minutos tras la curva de aprendizaje, y las cifras publicadas entre sistemas y centros van de 4 a 29 minutos, en parte porque los estudios empiezan y detienen el cronómetro en momentos distintos. Incluso el extremo lento queda por debajo del 10 por ciento de un caso de 320 minutos.
Así que una hora de ingeniería dedicada a recortar tres segundos de un cambio compite con una hora de ingeniería dedicada a quitar dos minutos al pañeado. La segunda vale aproximadamente cuarenta veces más por caso.
Los datos de la curva de aprendizaje señalan dónde se puede recuperar ese tiempo. El acoplamiento en un programa de ginecología llevó 12,6 minutos en su primer año y 5,5 minutos en el tercero. La implantación inicial del sistema Dexter en 2024 informó una mediana de acoplamiento de 6 minutos en un rango de 2 a 16 minutos, que bajó a 4 minutos en el último tercio de los casos.
En ambas series los tiempos bajaron a medida que los equipos acumularon casos. Diseñar pensando en la facilidad de aprendizaje puede adelantar parte de esa mejora al primer caso en lugar del sexto mes. Menos pasos de preparación, una colocación de puertos y brazos sin ambigüedad, restricciones físicas que impidan el montaje incorrecto y una confirmación clara cuando un paso se ha completado bien convierten una mejora por entrenamiento en una mejora de diseño.
La versión corta para un director de programa
Guarde en el instrumento un registro de uso y no un recuento de usos, porque en un estudio de un solo centro el 19,6 por ciento de las pinzas robóticas reutilizables fallaron antes de alcanzar su límite nominal y el recuento es un indicador pobre del estado.
Separe en los requisitos el bloqueo comercial del bloqueo de seguridad, haga el análisis de modos de fallo desde la posición del paciente y deje que el análisis de peligros decida qué ocurre cuando una etiqueta no se puede leer en mitad del procedimiento, con un modo degradado registrado como candidato habitual.
Mantenga los límites de movimiento y fuerza específicos de cada instrumento como datos asociados al instrumento y no como lógica dentro del controlador de movimiento, para que añadir una especialidad no reabra la verificación de un componente crítico para la seguridad.
Dirija la optimización del tiempo al pañeado y al acoplamiento y no al cambio de instrumento, ya que solo el acoplamiento se mide en minutos frente a un cambio que se mide en segundos.
Trate la facilidad de aprendizaje como una palanca de planificación, porque los tiempos de acoplamiento en las series publicadas bajan de forma sustancial a medida que los equipos acumulan casos, y el diseño puede captar parte de esa mejora desde el primer caso.
Preguntas frecuentes
¿Por qué el número de usos mide mal el desgaste de un instrumento quirúrgico?
Porque un recuento trata todos los usos igual, mientras que el desgaste depende de lo que hizo el instrumento. En un análisis de Surgical Endoscopy de 2026 en un solo hospital, que cubre de 2022 a 2024, 148 de 757 pinzas robóticas reutilizables (19,6 por ciento) se averiaron antes de agotar su ciclo de vida asignado, en 1.906 operaciones robóticas. El coste no reembolsado fue de unos 75.950 dólares estadounidenses, unos 40 dólares por cirugía.
¿Qué debería guardar la etiqueta de un instrumento en lugar de un recuento de usos?
Un registro de uso. La memoria escribible de la etiqueta puede llevar el total acumulado de ciclos de accionamiento junto con la fuerza máxima medida, el número de reprocesamientos y la exposición al calor, y el robot la actualiza después de cada caso. El retiro puede seguir entonces el estado del instrumento y no un número fijo, lo que convierte parte de los fallos inesperados en retiros planificados. El registro también da al hospital un motivo verificable para cada retiro.
¿Debe un robot rechazar un instrumento cuya etiqueta no se puede leer?
No siempre. Una comprobación comercial puede fallar cerrada, porque rechazar un instrumento no leído antes de un caso no perjudica a nadie. Durante un procedimiento, un rechazo rotundo con instrumentos ya dentro del paciente puede crear un peligro propio. El análisis de modos de fallo debería hacerse desde la posición del paciente, y en muchas arquitecturas favorece un modo de capacidad reducida con límites más estrictos, registro y una alerta visible, con la decisión final en manos del análisis de peligros.
¿Cómo ayuda la identificación de instrumentos a un robot quirúrgico multiespecialidad?
Los instrumentos abdominales, torácicos y ginecológicos difieren en alcance, articulación y envolvente de fuerza, así que una sola política de movimiento y fuerza no puede cubrirlos todos. El reconocimiento del instrumento indica al controlador qué política cargar. Cuando los límites de cada instrumento viajan con él como datos, en lugar de estar programados en el controlador de movimiento, añadir una especialidad pasa a ser un cambio de datos y no un cambio en la parte del sistema más cara de verificar.
¿Merece la pena optimizar el tiempo de cambio de instrumento en un robot quirúrgico?
Normalmente menos que la preparación. Las cifras de cambio en segundos que encontramos proceden de trabajo de banco en laboratorio con vástagos modulares: un objetivo manual de 60 segundos y 84 segundos de media para un carrusel automático. En un estudio prospectivo de 30 casos de urología robótica, el tiempo total medio de quirófano fue de 320,86 minutos. Solo el acoplamiento en un da Vinci Xi llevó 6,9 minutos tras la curva de aprendizaje, y los tiempos publicados van de 4 a 29 minutos.
¿Cuánto mejora el tiempo de acoplamiento del robot a medida que el equipo gana experiencia?
De forma sustancial. Un servicio de ginecología que registró sus propios tiempos vio bajar el acoplamiento de 12,6 minutos en el primer año a 5,5 minutos en el tercero. Con el sistema Dexter, los primeros 56 procedimientos en un centro tuvieron una mediana de acoplamiento de 6 minutos, con un rango de 2 a 16, y el último tercio de esos casos bajó a 4. Menos pasos de preparación, una colocación inequívoca de los brazos y una confirmación clara ayudan a alcanzar antes esos tiempos.
Fuentes: Intuitive Surgical, aviso del Extended Use Program, 2020 · Intuitive Surgical, catálogo de instrumentos y accesorios da Vinci X/Xi, 2026 · estudio retrospectivo de un solo centro sobre durabilidad y costes de instrumentos robóticos reutilizables, 2026 · estudio prospectivo del tiempo de quirófano en 30 casos de urología robótica, 2021 · tiempos de pañeado y acoplamiento del da Vinci Xi, 2020 · rangos publicados de tiempo de acoplamiento entre sistemas, 2024 · tiempos quirúrgicos y de acoplamiento en ginecología robótica a lo largo de los años, 2021 · estudio de implantación inicial del robot Dexter, 2024 · cambio automático de vástagos modulares con carrusel, estudio de banco, 2026
Lisa Voronkova es experta en desarrollo de dispositivos médicos y CEO de OVA Solutions, una firma de I+D de 62 ingenieros que ha entregado más de 200 dispositivos. Es doctora en matemáticas aplicadas y autora de Hardware Bible: Build a Medical Device from Scratch.
Si está desarrollando algo en este ámbito, estaremos encantados de revisarlo con usted. Reserve un hueco en el calendario de Lisa en lisavoronkova.com/booking y, si ningún horario le encaja, escriba a lisa@ovasolutions.com.
Más sobre este tema: Prototipado y desarrollo de producto