O subsistema que reconhece qual instrumento está acoplado a um robô cirúrgico tem três funções: aplica um limite de usos, seleciona os limites de movimento e força e pode registrar o desgaste. O número de usos é um indicador fraco do desgaste, um bloqueio de segurança não deveria simplesmente falhar fechado no meio de um procedimento e os minutos recuperáveis estão na preparação, não na troca de instrumento.
Em um robô cirúrgico, o subsistema que reconhece qual instrumento está acoplado parece uma peça menor de engenharia embarcada. É um leitor, uma etiqueta e uma consulta. Na prática ele cumpre três funções sem relação entre si ao mesmo tempo, e a maioria das implementações é bem projetada para uma delas e por acaso para as outras duas.
O programa descrito aqui foi um robô médico pensado para procedimentos de cirurgia abdominal, torácica e ginecológica, construído com um ESP32-C2, um leitor NFC e FreeRTOS. Na OVA Solutions somos desenvolvedores experientes de hardware para dispositivos médicos, com 62 engenheiros e mais de 200 dispositivos entregues. Neste programa nosso escopo cobriu requisitos, conceito, design de produto e industrial, projeto de PCB e mecânico, software embarcado e controle de qualidade. O que segue é como abordaríamos a identificação de instrumentos em um robô desse tipo.
O número de usos é um indicador fraco do desgaste
A abordagem estabelecida neste mercado é um número fixo de usos por instrumento. Os instrumentos padrão da Vinci X e Xi tinham um limite de 10 usos antes do Extended Use Program da Intuitive em 2020. No catálogo americano da empresa de janeiro de 2026, os instrumentos reutilizáveis de 8 mm para X e Xi têm de 10 a 18 usos, e vários dos mais comuns continuam em 10.
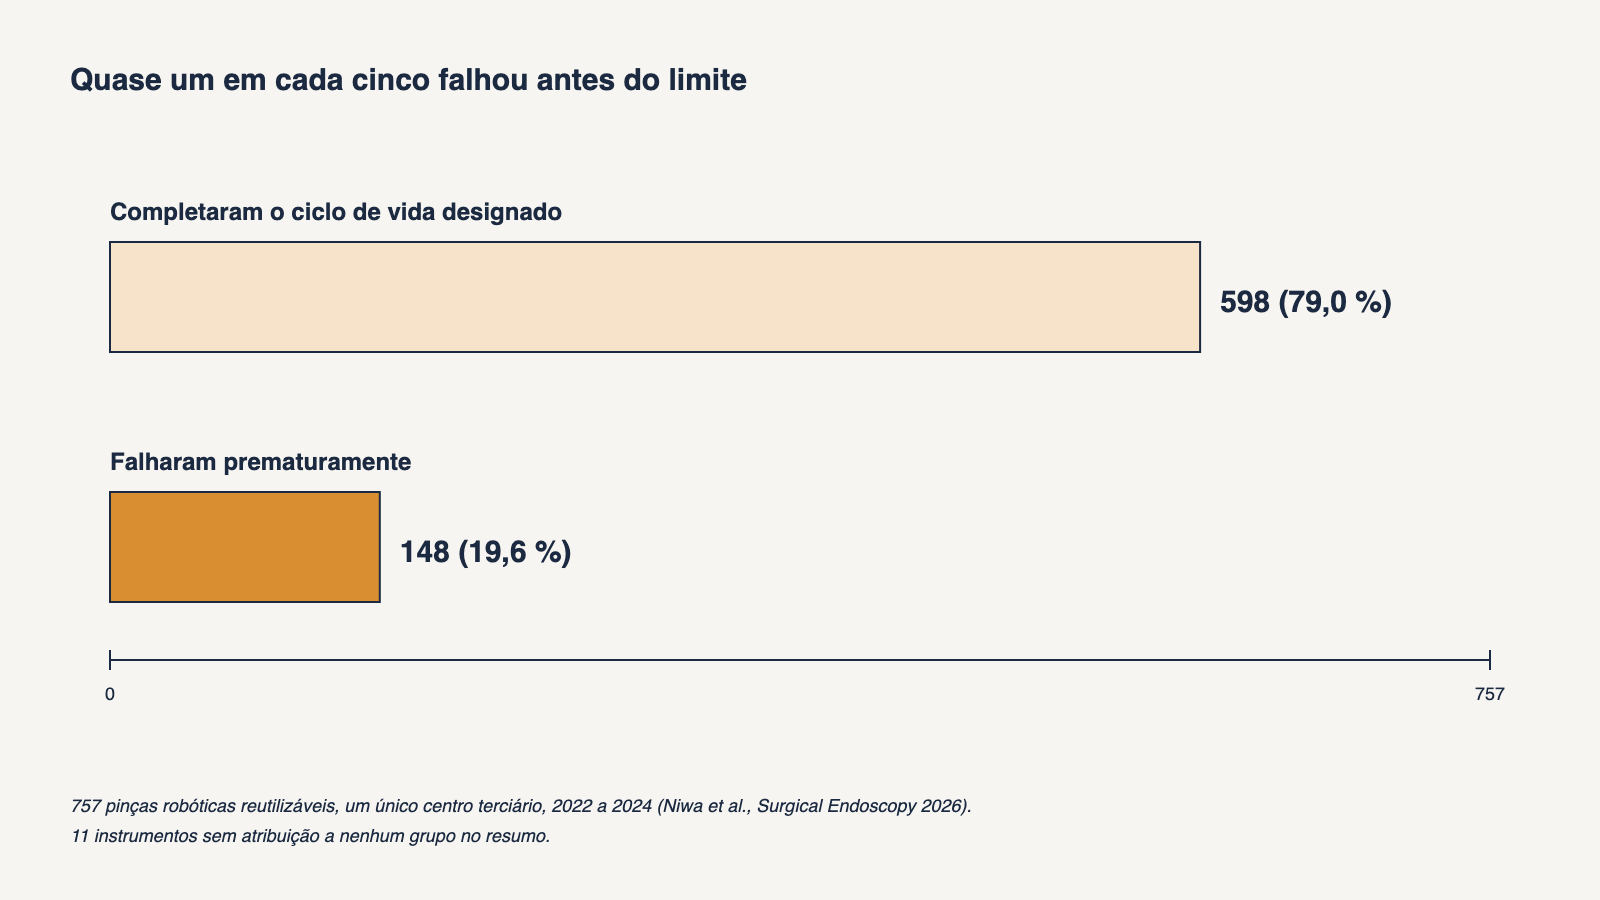
Um estudo retrospectivo de um único centro de 2026 questiona a premissa técnica da contagem. De 757 pinças robóticas reutilizáveis usadas em 1.906 operações entre 2022 e 2024, 148, ou 19,6 por cento, falharam antes de atingir o limite de usos, com uma perda não reembolsada de 75.950 dólares americanos em três anos, aproximadamente 39,8 dólares por cirurgia.
Esse resultado merece ser levado a sério como achado de engenharia, e não como reclamação de compras. Uma contagem supõe que o desgaste se acumula em função de quantas vezes o instrumento foi instalado. Na verdade o desgaste se acumula em função do que o instrumento fez: ciclos de acionamento acumulados, forças máximas aplicadas, tecido manipulado, histórico de tensão dos cabos, exposição na autoclave e quantos ciclos de reprocessamento ele suportou. Dois instrumentos no uso número sete podem estar em condições mecânicas completamente diferentes.
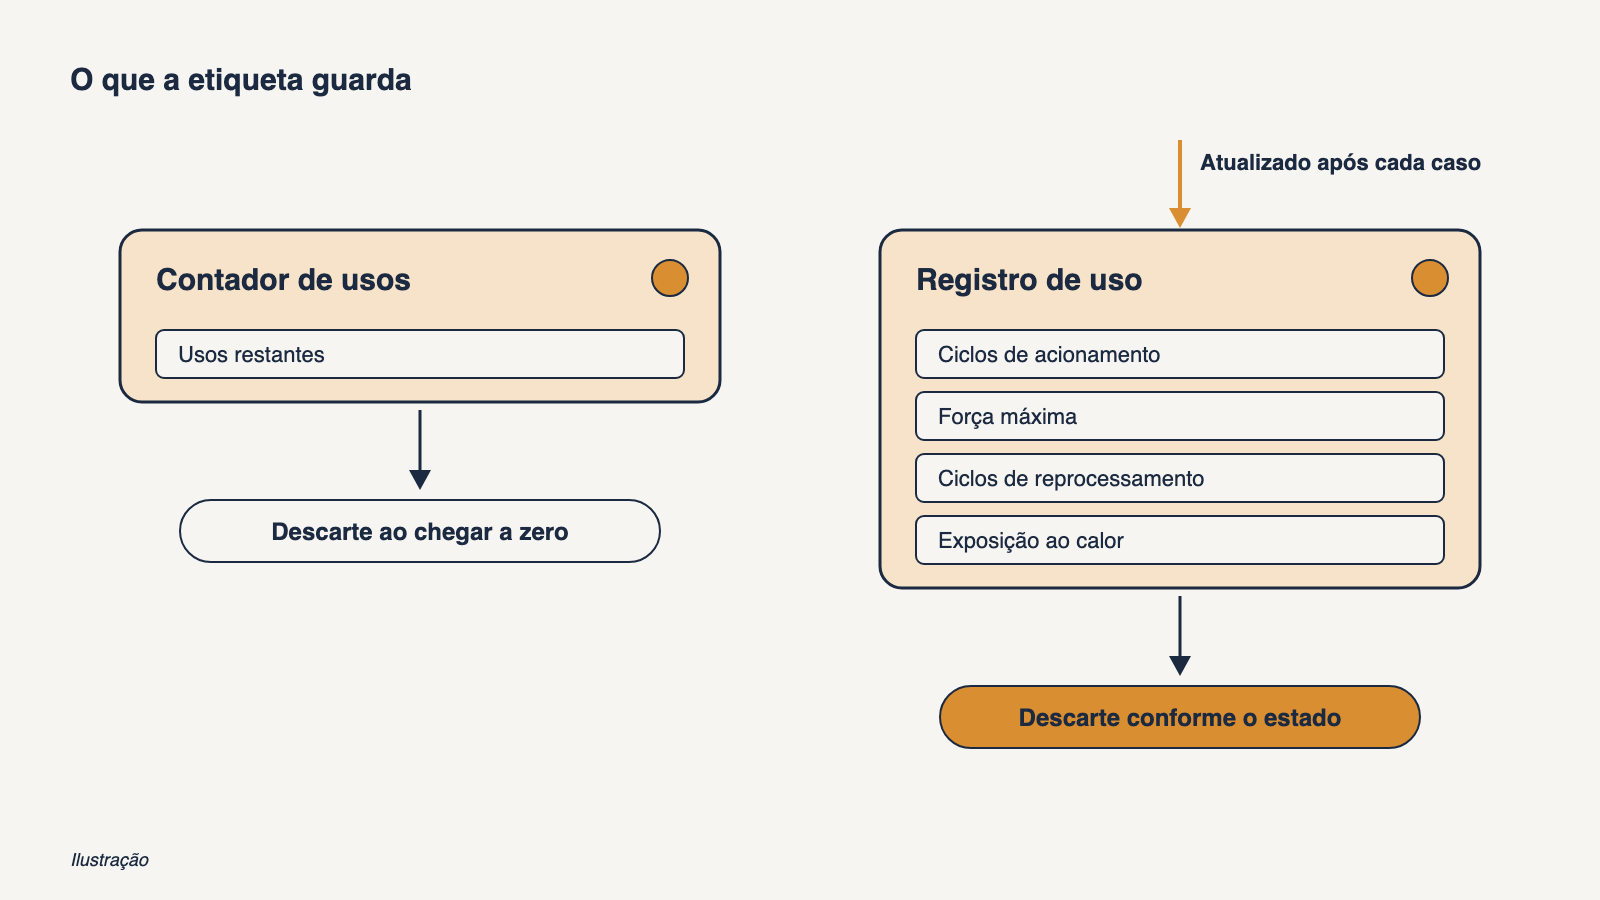
Guardaríamos um registro de uso em vez de uma contagem de usos. Uma etiqueta NFC com memória gravável pode armazenar os ciclos de acionamento acumulados, a força máxima medida, o número de reprocessamentos e a exposição térmica, que o robô atualiza ao final de cada caso. O descarte passa a depender do estado e não da contagem, o que transforma parte dessas falhas precoces em descartes previsíveis e programados.
A mudança também ajuda o hospital. Cada descarte passa a ter uma causa documentada que a equipe de engenharia clínica pode revisar.
Bloqueios comerciais e bloqueios de segurança falham de formas diferentes
O mesmo subsistema aplica um limite comercial e libera um comportamento relevante para a segurança, porque o robô precisa saber o que está acoplado para saber quais movimentos e limites de força são permitidos. Essas duas funções têm preferências de falha opostas.
Um bloqueio comercial pode falhar fechado. Se a etiqueta não puder ser lida enquanto o instrumento é montado antes do início do caso, recusá-lo custa alguns minutos e não coloca ninguém em risco.
Um bloqueio de segurança durante um procedimento não pode simplesmente herdar essa lógica. Uma etiqueta que para de ser lida no meio de um caso longo, com instrumentos dentro do paciente, cria um perigo próprio se o robô então se recusa a continuar. Faríamos a análise de modos de falha a partir da posição do paciente, e não da do fabricante. Em muitas arquiteturas o resultado mais seguro é um modo degradado com limites conservadores de força e movimento, registro completo e uma indicação clara para a equipe cirúrgica, em vez de uma recusa total, e a decisão final cabe à análise de perigos do sistema específico.
Deixar esse requisito por escrito desde cedo importa, porque a implementação padrão de um leitor é falhar fechado, e é preciso um esforço deliberado para criar uma exceção que seja segura, auditável e não explorável.
Plataformas multiespecialidade dependem da camada de identificação
Um robô que cobre procedimentos abdominais, torácicos e ginecológicos carrega três famílias de instrumentos com alcance, articulação e envelopes de força diferentes, usadas em três geometrias de campo estéril.
A camada de identificação é o que torna isso administrável. O sistema de controle não pode aplicar uma única política de movimento e força a tudo, então o reconhecimento do instrumento deixa de ser um recurso acessório e passa a ser o mecanismo pelo qual a plataforma sabe qual política carregar. Tratá-lo como periférico na arquitetura leva a um sistema em que acrescentar uma quarta especialidade exige mexer no controlador de movimento, que é a parte do sistema com a carga de verificação mais cara.
Manteríamos os limites específicos de cada instrumento como dados associados ao instrumento, e não como lógica embutida no controlador, de modo que ampliar a plataforma seja uma operação de dados e não uma mudança de firmware em um componente crítico para a segurança.
O tempo de troca de instrumento é um erro de arredondamento
Na engenharia de cirurgia robótica existe um instinto persistente de otimizar o mecanismo de troca de instrumento, porque ele é visível, satisfatório e fácil de medir. Os dados do centro cirúrgico não sustentam isso como prioridade.
Os números de troca na escala de segundos que encontramos vêm de trabalho de bancada em laboratório com um carrossel automático para hastes modulares: uma meta manual de 60 segundos e 84 segundos em média para o sistema automático. Enquanto isso, um estudo prospectivo de 30 casos de urologia robótica, publicado em 2021, colocou o tempo total médio de sala em 320,86 minutos, com variação de 172 a 485. O tempo de console representou um pouco menos da metade e o tempo não operatório perto de um terço.
O docking em um da Vinci Xi leva cerca de 6,9 minutos depois da curva de aprendizado, e os números publicados entre sistemas e centros vão de 4 a 29 minutos, em parte porque os estudos iniciam e param o cronômetro em momentos diferentes. Mesmo o extremo lento fica abaixo de 10 por cento de um caso de 320 minutos.
Então uma hora de engenharia gasta para tirar três segundos de uma troca compete com uma hora de engenharia gasta para tirar dois minutos da colocação dos campos. A segunda vale cerca de quarenta vezes mais por caso.
Os dados da curva de aprendizado mostram onde esse tempo pode ser recuperado. O docking em um programa de ginecologia levou 12,6 minutos no primeiro ano e 5,5 minutos no terceiro. A implantação inicial do sistema Dexter em 2024 relatou mediana de docking de 6 minutos em uma faixa de 2 a 16 minutos, caindo para 4 minutos no último terço dos casos.
Nas duas séries os tempos caíram à medida que as equipes acumularam casos. Projetar pensando na facilidade de aprendizado pode antecipar parte desse ganho para o primeiro caso, em vez do sexto mês. Menos etapas de preparação, posicionamento de portais e braços sem ambiguidade, restrições físicas que impeçam a montagem incorreta e uma confirmação clara quando uma etapa foi concluída corretamente transformam um ganho de treinamento em um ganho de projeto.
A versão curta para um diretor de programa
Guarde no instrumento um registro de uso, e não uma contagem de usos, porque em um estudo de um único centro 19,6 por cento das pinças robóticas reutilizáveis falharam antes de atingir o limite nominal e a contagem é um indicador fraco do estado.
Separe nos requisitos o bloqueio comercial do bloqueio de segurança, faça a análise de modos de falha a partir da posição do paciente e deixe a análise de perigos decidir o que acontece quando uma etiqueta não pode ser lida no meio do procedimento, com um modo degradado registrado como candidato habitual.
Mantenha os limites de movimento e força específicos de cada instrumento como dados associados ao instrumento, e não como lógica dentro do controlador de movimento, para que acrescentar uma especialidade não reabra a verificação de um componente crítico para a segurança.
Direcione a otimização de tempo para a colocação dos campos e o docking, e não para a troca de instrumento, já que só o docking se mede em minutos contra uma troca que se mede em segundos.
Trate a facilidade de aprendizado como uma alavanca de cronograma, porque os tempos de docking nas séries publicadas caem de forma substancial à medida que as equipes acumulam casos, e o projeto pode captar parte desse ganho desde o primeiro caso.
Perguntas frequentes
Por que o número de usos mede mal o desgaste de um instrumento cirúrgico?
Porque a contagem trata todos os usos da mesma forma, enquanto o desgaste depende do que o instrumento fez. Em uma análise da Surgical Endoscopy de 2026 em um único hospital, cobrindo de 2022 a 2024, 148 de 757 pinças robóticas reutilizáveis (19,6 por cento) quebraram antes de esgotar o ciclo de vida designado, em 1.906 operações robóticas. O custo não reembolsado foi de cerca de 75.950 dólares americanos, perto de 40 dólares por cirurgia.
O que a etiqueta de um instrumento deveria guardar em vez de uma contagem de usos?
Um registro de uso. A memória gravável da etiqueta pode manter o total acumulado de ciclos de acionamento junto com a força máxima medida, o número de reprocessamentos e a exposição ao calor, e o robô a atualiza depois de cada caso. O descarte pode então seguir o estado do instrumento, e não um número fixo, o que transforma parte das falhas inesperadas em descartes planejados. O registro também dá ao hospital um motivo verificável para cada descarte.
Um robô deve recusar um instrumento cuja etiqueta não pode ser lida?
Nem sempre. Uma verificação comercial pode falhar fechada, porque recusar um instrumento não lido antes de um caso não prejudica ninguém. Durante um procedimento, uma recusa total com instrumentos já dentro do paciente pode criar um perigo próprio. A análise de modos de falha deve ser feita a partir da posição do paciente, e em muitas arquiteturas ela favorece um modo de capacidade reduzida com limites mais rígidos, registro e um alerta visível, com a decisão final a cargo da análise de perigos.
Como a identificação de instrumentos ajuda um robô cirúrgico multiespecialidade?
Instrumentos abdominais, torácicos e ginecológicos diferem em alcance, articulação e envelope de força, então uma única política de movimento e força não cobre todos eles. O reconhecimento do instrumento diz ao controlador qual política carregar. Quando os limites de cada instrumento viajam com ele como dados, em vez de ficarem programados no controlador de movimento, acrescentar uma especialidade vira uma mudança de dados e não uma mudança na parte do sistema mais cara de verificar.
Vale a pena otimizar o tempo de troca de instrumento em um robô cirúrgico?
Em geral menos do que a preparação. Os números de troca na escala de segundos que encontramos vêm de trabalho de bancada em laboratório com hastes modulares: uma meta manual de 60 segundos e 84 segundos em média para um carrossel automático. Em um estudo prospectivo de 30 casos de urologia robótica, o tempo total médio de sala foi de 320,86 minutos. Só o docking em um da Vinci Xi levou 6,9 minutos depois da curva de aprendizado, e os tempos publicados vão de 4 a 29 minutos.
Quanto o tempo de docking do robô melhora à medida que a equipe ganha experiência?
De forma substancial. Um serviço de ginecologia que registrou os próprios tempos viu o docking cair de 12,6 minutos no primeiro ano para 5,5 minutos no terceiro. Com o sistema Dexter, os primeiros 56 procedimentos em um centro tiveram mediana de docking de 6 minutos, com faixa de 2 a 16, e o último terço desses casos caiu para 4. Menos etapas de preparação, posicionamento inequívoco dos braços e uma confirmação clara ajudam a chegar antes a esses tempos.
Fontes: Intuitive Surgical, aviso do Extended Use Program, 2020 · Intuitive Surgical, catálogo de instrumentos e acessórios da Vinci X/Xi, 2026 · estudo retrospectivo de um único centro sobre durabilidade e custos de instrumentos robóticos reutilizáveis, 2026 · estudo prospectivo do tempo de sala em 30 casos de urologia robótica, 2021 · tempos de colocação de campos e docking do da Vinci Xi, 2020 · faixas publicadas de tempo de docking entre sistemas, 2024 · tempos cirúrgicos e de docking em ginecologia robótica ao longo dos anos, 2021 · estudo de implantação inicial do robô Dexter, 2024 · troca automática de hastes modulares com carrossel, estudo de bancada, 2026
Lisa Voronkova é especialista em desenvolvimento de dispositivos médicos e CEO da OVA Solutions, uma empresa de P&D de 62 engenheiros que já entregou mais de 200 dispositivos. Ela é doutora em matemática aplicada e autora de Hardware Bible: Build a Medical Device from Scratch.
Se você está desenvolvendo algo nesta área, teremos prazer em analisar o projeto com você. Reserve um horário na agenda da Lisa em lisavoronkova.com/booking e, se nenhum horário servir, escreva para lisa@ovasolutions.com.
Vamos falar sobre o seu projeto
Mais sobre este tema: Prototipagem e desenvolvimento de produto